
今日の倉庫保管および物流業務では、 自動フォークリフト 積み重ねと持ち上げ機能は、包括的な倉庫自動化を実現する上で最も厄介な制約の一つであり続けています。配送センターや製造倉庫は、特にSKUの多様化と納期への要求の厳格化に伴い、取扱量の増加、安全プロトコルの強化、変動的な労働力への依存度の低減といった絶え間ないプレッシャーに直面しています。従来の有人フォークリフトは、高所でのパレット取り扱いにおいて、オペレーターの疲労蓄積、高所での視界不良、ラックへの衝突、不安定な積荷、または繰り返しの修正操作につながる頻繁な小さな位置決め誤差など、明確な運用上の限界を示しています。これらの問題は、一般的なリーチトラックのパラメータを超える多層ラック構成では、さらに顕著になります。
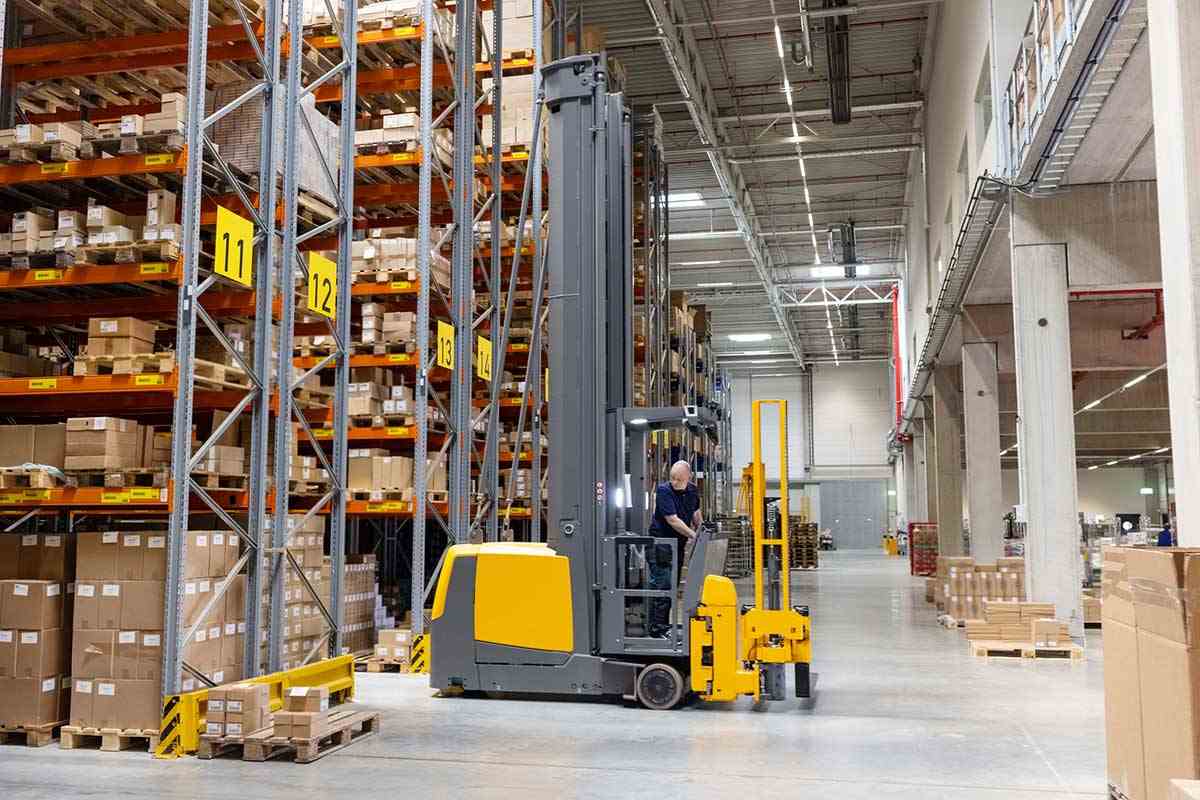
自律型フォークリフトロボットは、こうした固有の制約の多くを軽減します。長時間の稼働サイクルでも安定した生産量を維持し、高い位置でもフォークの位置合わせを確実に行い、ハンドリング関連のトラブルの大部分を占める人的要因によるばらつきを大幅に削減します。
倉庫自動化において、積み重ね作業と持ち上げ作業が中心的な課題となる理由
高密度垂直保管は、利用可能な容積を効率的に活用するための標準的な手法として定着しています。フルフィルメント業務やサードパーティロジスティクスプロバイダーは、既存の建物内に拡大する製品ラインナップを収容するため、ラックシステムを8~12メートル、場合によってはそれ以上の高さに構成するのが一般的です。このような高密度化を追求することによる実際的な影響は、日々の業務に直接現れます。従来の取り扱い方法では、高さの増加は運用リスクの増大とサイクル生産性の低下に直接的に結びついています。
手動リーチトラックは、オペレーターにかなりの負担をかけます。オペレーターは、床面からの距離を測りながら、マストのリーチ、フォークの水平調整、および横方向のシフト調整を協調させる必要があります。10メートルを超える高さでは、床面のわずかなずれやマストの固有の柔軟性によって、位置合わせの課題が著しく増大します。オペレーターは、制御を維持するために意図的に速度を落とすことで対応しますが、これは1時間あたりのパレット処理量を比例的に減少させます。長年にわたり、認証、手順管理、および人間工学的改良に重点が置かれてきたにもかかわらず、継続的な安全報告は、フォークリフト関連の事故が倉庫全体の事故のかなりの部分を占めていることを示しています。
安全性や作業効率といった直接的な問題に加え、累積的な不正確さはシステム全体のパフォーマンスを低下させます。上部ビーム上でパレットがわずかに突き出たりずれたりすると、隣接するパレットの配置が妨げられたり、その後の手動による復旧作業が必要になったりすることがよくあります。移動量の多い施設では、こうした繰り返し発生する中断が、各シフトにおける累積的な時間損失に大きく影響します。
自律型フォークリフトフォークリフトAGV、AMRフォークリフト、フォークリフトロボットなどと呼ばれるこれらの装置は、性能の変動の大部分を解消します。積み重ねや持ち上げ作業を常に高い精度で実行し、疲労による速度低下もなく、人員や他の機器と共存する環境でも効果的に機能するため、多層ラックの保管と取り出しにおいて信頼性の高いアプローチを求める企業にとって、実用的な選択肢となります。
積み重ねおよび持ち上げ用途における自律型フォークリフトロボットの必須機能
自律型フォークリフトは、自律的な誘導、知覚、および動作制御を、標準的なカウンターバランス式またはリーチ式フォークリフトの形状に統合したものです。ナビゲーション技術は設計によって異なり、反射板を用いたレーザー誘導は固定ルートでの高い予測可能性を提供する一方、輪郭マッピングや視覚中心型など、自然特徴に基づくSLAMはレイアウトの変化に対する許容度が高く、信頼性と適応性のバランスを取るためにハイブリッド構成がますます一般的になっています。
優れたスタッキング性能は、単なる荷物の持ち上げにとどまりません。このシステムはパレットの開口部を正確に識別し、フォークを正確に挿入し、昇降中の動的な荷重中心の変化を補正し、衝突やずれなくユニットを受入ビーム上に正確に配置します。最新モデルは8~12メートルの昇降高さに対応し、マストの種類と荷重プロファイルに応じて、通常1,000~1,600kgの残留荷重を保持します。これらの仕様は、一般的な高層ラック設置の形状にほぼ適合しています。
標準的なリーチトラックやレール式スタッカークレーンと比較して、自律型クレーンは非常に高い垂直移動能力と施設全体にわたる自由な横方向移動能力を兼ね備えている点で優れています。固定インフラが不要なため、同一の運用範囲内でバルク保管区域とポイントツーポイント輸送の両方をシームレスにカバーできます。
多層ラックの取り扱いで遭遇する具体的な困難
3段以上のラック構成では、従来の取り扱い方法における根本的な欠点が露呈する。6~8メートルという中程度の高さでも、作業員は視覚的な手がかりの制限やマストのたわみの増加といった問題に既に直面している。10メートルを超えると、許容範囲は急激に狭まり、周囲温度の変動、構造物の沈下、局所的な気流などがさらなる変動要因となる。
最終配置の精度は、極めて重要な意味を持ちます。上段のパレットポケットはわずかなずれしか許容しません。数センチメートルのずれでも、ビームの歪み、積荷の不安定性、あるいは再作業サイクルが必要になる可能性があります。手作業によるプロセスでは、調整のための一時停止、指導のための追加人員、あるいは作業速度の低下などが日常的に発生し、いずれも実質的なスループットの低下につながります。多層ラックへのより信頼性が高く安全な商品配置方法に関する問い合わせが繰り返し寄せられるのは、リスクや付加価値のない労働力の増加を伴わずにサイクルレートを向上させる必要性が常に存在するという、こうした根深い問題が背景にあります。
一貫した積み重ねと持ち上げ作業を支える基盤技術
現行世代の自律型フォークリフトは、統合されたセンサー群を活用することで、高所作業における信頼性の高い機能を実現している。
ナビゲーションは、2D/3D LiDAR、ステレオカメラ、慣性センサーの組み合わせに依存しており、通常はリアルタイムで同時位置特定とマッピング処理を実行して、現在の環境表現を生成および維持します。このようなアーキテクチャは、一時的な通路の閉塞、小規模なラックの再配置、定期的な施設の変更といった一時的な変化に効果的に適応し、静的な参照のみに依存するシステムよりも優れた性能を発揮します。
安全対策として、全周監視と重複する検出フィールドが組み込まれています。積載物の上昇時には自動的に速度低下が作動し、異常が検出された場合は即座に停止して順調に降下します。衝突防止ロジックは、マスト先端のクリアランスを特に考慮し、高所への接近時の接触リスクを回避します。
生産性の向上は、複数のメカニズムが連携することで実現します。具体的には、シフト全体にわたる継続的な稼働、位置調整作業の大幅な削減、移動および昇降時の速度プロファイルの均一化、そしてアイドル時間の短縮などが挙げられます。適切に稼働しているシステムでは、狭通路パレットサイクルは1時間あたり50~70回の移動を達成し、従来の手動作業における25~35回という速度を大幅に上回ります。
搬送機器の種類ごとの客観的な性能差
情報に基づいた選択は、直接的な比較データから恩恵を受ける。
高層倉庫特有の構成では、自律型フォークリフトは限られた通路内で1時間あたり50~70パレットの搬送サイクルを実現します。これは、手動オペレーターによる搬送サイクルの平均25~35サイクルを大きく上回ります。標準化された精度により、搬送時の損傷発生率は通常80~90%減少します。高所作業に伴う安全上の問題はほぼ無視できるレベルにまで低下し、投資回収期間は通常18~36ヶ月ですが、複数シフト制で人件費削減効果が増大する場合には、回収期間は大幅に短縮されます。
能力プロファイルは、要求される高さによって異なります。高さが6メートル未満の場合、より幅広いAMR(自動搬送車)の選択肢に対応できます。8メートル以上では、容量定格と精度を維持するために、補強されたマストと強化された安定性管理機能を備えた特殊な超狭通路プラットフォームが必要となります。
アプリケーションの配置は施設の特性によって異なります。集中型予備保管施設では、自律型ユニットの持続的な高頻度実行能力がメリットとなりますが、ハイブリッド製造環境では、保管と施設内移動の両方の役割を担う柔軟性が活用されます。
各分野における導入事例と測定結果
初期の普及は、大手eコマースの配送業務において広く行われ、そこでは自律型フォークリフトが膨大な在庫の保管場所を管理し、手作業を最小限に抑えながら下流のピッキングエリアに商品を供給している。
サードパーティロジスティクス環境では、車両群を活用して、統合された高層倉庫内で顧客固有のパレットの流れを分離および制御し、自動化された移送全体にわたるトレーサビリティを確保します。
製造用途では、これらのユニットを統合して、自動車のサブコンポーネント、産業機械の要素、バッテリーシステムといった主要なアセンブリを順序立てて供給し、生産サイクルとの整合性を維持します。
低温倉庫への導入は、大きなメリットをもたらします。自律型機器は、人間の作業員が生理的な制約や必要な保護手順に直面する氷点下の環境下でも、生産量を維持します。導入事例では、容積利用率が40~80%向上し、フォークリフト関連の作業時間が大幅に削減され、高所作業における事故がほぼ完全に解消されるといった成果が繰り返し得られています。
機器の選定と導入に対する体系的なアプローチ
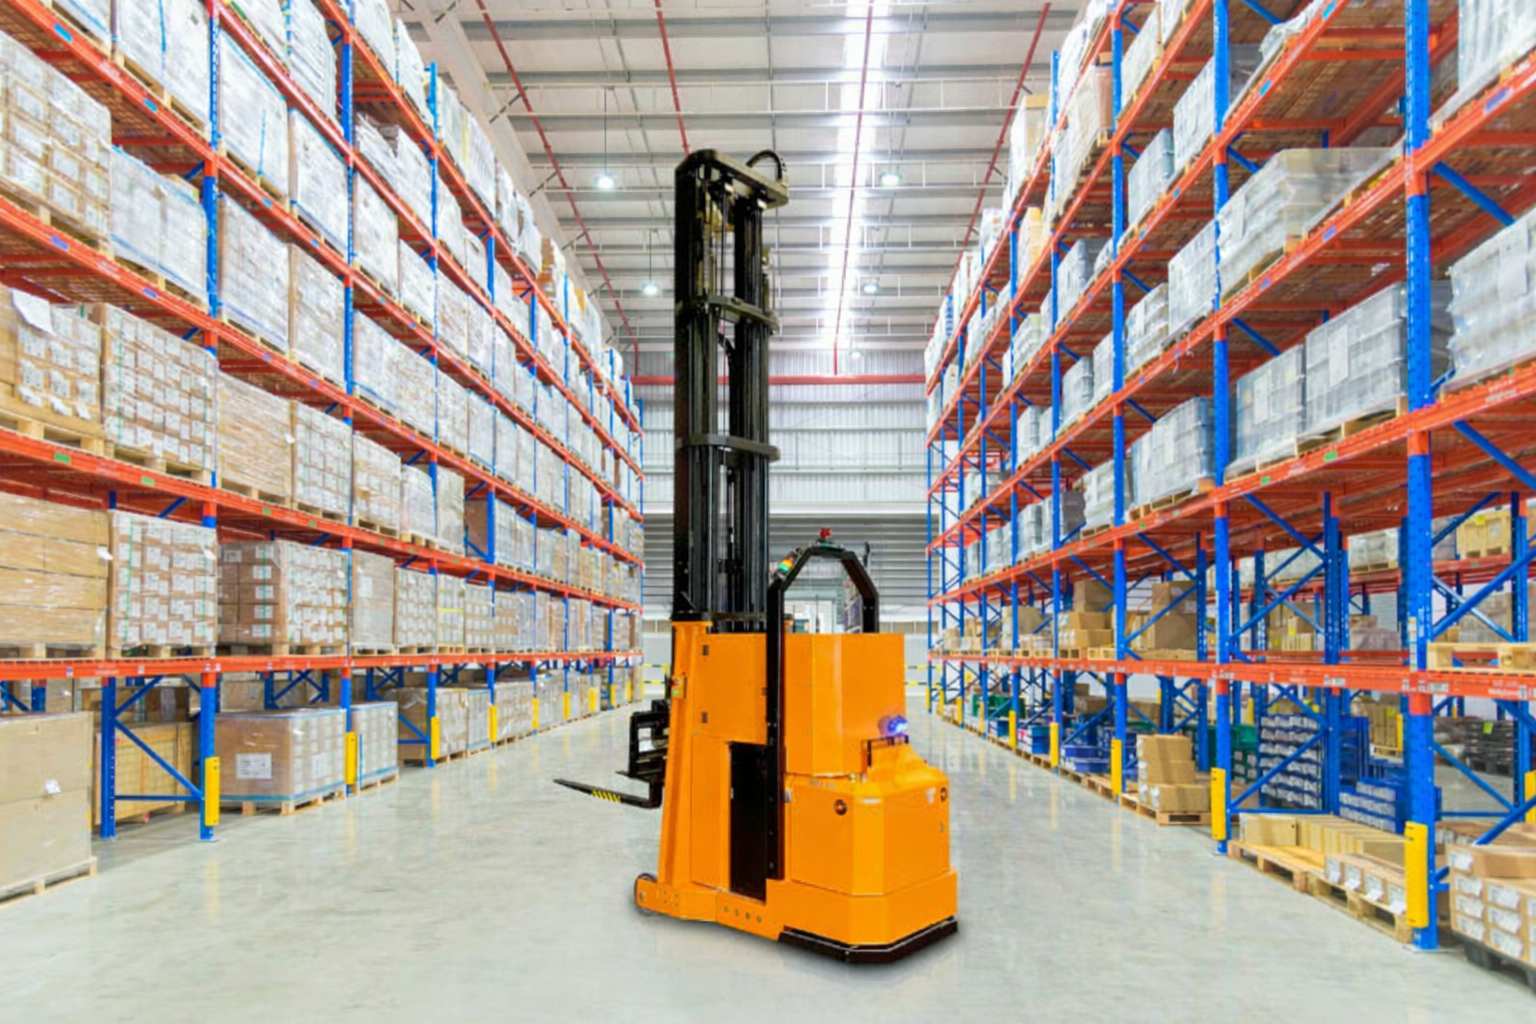
適切な仕様策定は、機能上の必要事項を正確に定義することから始まる。
主な評価項目には、最大揚程とそれに対応する残存容量、通路幅との互換性、床面状況に対するナビゲーションの堅牢性、倉庫または資材管理システムとのインターフェースの深さ、およびバッテリー戦略(連続運転シナリオでは一般的に機会充電が推奨される)が含まれます。
敷地の特性評価では、既存の動線を一覧化し、床の平坦性やラックの垂直性を評価し、例外発生頻度を定量化し、想定される車両密度をモデル化する必要がある。
導入は段階的なプロセスで進められます。まず、事前の助言レビューとシミュレーションに基づく財務予測の検証を行い、次に限定されたセグメント(通常2~4ユニット)での管理されたパイロット運用を実施し、実績と計画のパフォーマンスを比較検証した後、段階的に拡大していきます。この構造化された手順により、リスクへの露出を抑えつつ、早期に効果を実証することができます。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社 Wesarは、約20年にわたる業界経験に裏打ちされた、インテリジェントな工場およびスマート倉庫ソリューションの専門プロバイダーとして事業を展開しています。同社は5,000㎡の生産施設を保有し、35名以上の生産担当者と26名の技術スペシャリストを含む100名以上の従業員を擁しています。同社の製品は、自律移動ロボット(特にフォークリフト移動ロボット(FMR)シリーズ)を中心に、インテリジェント倉庫管理システム(iWMS-1000)やロボット制御システム(RCS-2000)などの補完的なプラットフォームを提供しています。ソリューションは、エレクトロニクス、自動車、新エネルギー、機械、精密板金加工など、精密性が求められる業界を対象としています。コアとなる技術力は、高精度なナビゲーションとポジショニングによる精密な資材搬送に加え、在庫の可視性を向上させ、フローを効率化し、スループットを高め、全体的なスペース効率を向上させる統合システムに重点を置いています。Wesarは、初期コンサルティング、カスタマイズされたソフトウェア開発、機器の製造、現場での導入、継続的なサービスサポートを含む、プロジェクトの全サイクルを提供します。
結論
倉庫自動化の有効性は、最終的にはパレット移動の最も困難な側面を解決することにかかっています。 高所での積み重ねと持ち上げ 最も重要な要素の一つとして、自律型フォークリフトが成熟し、運用実績が確立された段階に達しました。これにより、より高密度な保管レイアウト、大幅な安全性向上、変動費の削減、需要変動への柔軟な対応が可能になりました。これらのシステムをパレットハンドリングワークフローの中核に据える施設は、明確な運用上の優位性を確立できます。必要な技術は既に利用可能であり、今後は適切な導入時期と方法論によって相対的な優位性が決まるでしょう。
よくある質問
標準的な倉庫環境において、自律型フォークリフトはどの程度の高さまで確実に稼働できるのか?
現場で実証済みのモデルは、8~12メートルの高さでも性能を維持し、荷重安定性と定格容量を保持します。広範な設置実績により、これらのパラメータ内での一貫した動作が確認されています。
自律型フォークリフトは、高所作業中に干渉を検知した場合、どのような保護措置を講じますか?
多層センサーによる検知により、必要に応じて制御された荷重降下を行い、即座に停止します。検知にはLiDAR、深度センサーカメラ、および補助的な物理的安全装置が用いられ、迅速な対応を実現します。
既存の多層ラックは、改造なしで自律型フォークリフトに対応できますか?
自然ナビゲーション設計は通常、従来のラック構成と直接接続されますが、床の平坦度が最低限の基準を満たし、通路の寸法が車両に対応できるものであることが前提となります。
自律型フォークリフトは、高所ラックにおいてどの程度の設置精度を維持できるのか?
位置決め公差は、最大伸長時において水平方向で±10mm、垂直方向で±15mm以内であり、手作業による高所作業で発生しやすいオフセット誤差を効果的に排除します。
自律走行フォークリフトは、倉庫内のすべての手動フォークリフトオペレーターを置き換えるのだろうか?
彼らは、反復的で高さのある積み重ね、持ち上げ、運搬作業の大部分(パレットサイクルの70~90パーセントを占めることが多い)を担う一方で、例外処理、複雑な入出荷作業、統合環境における監督機能については、人間が引き続き役割を担う。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German