
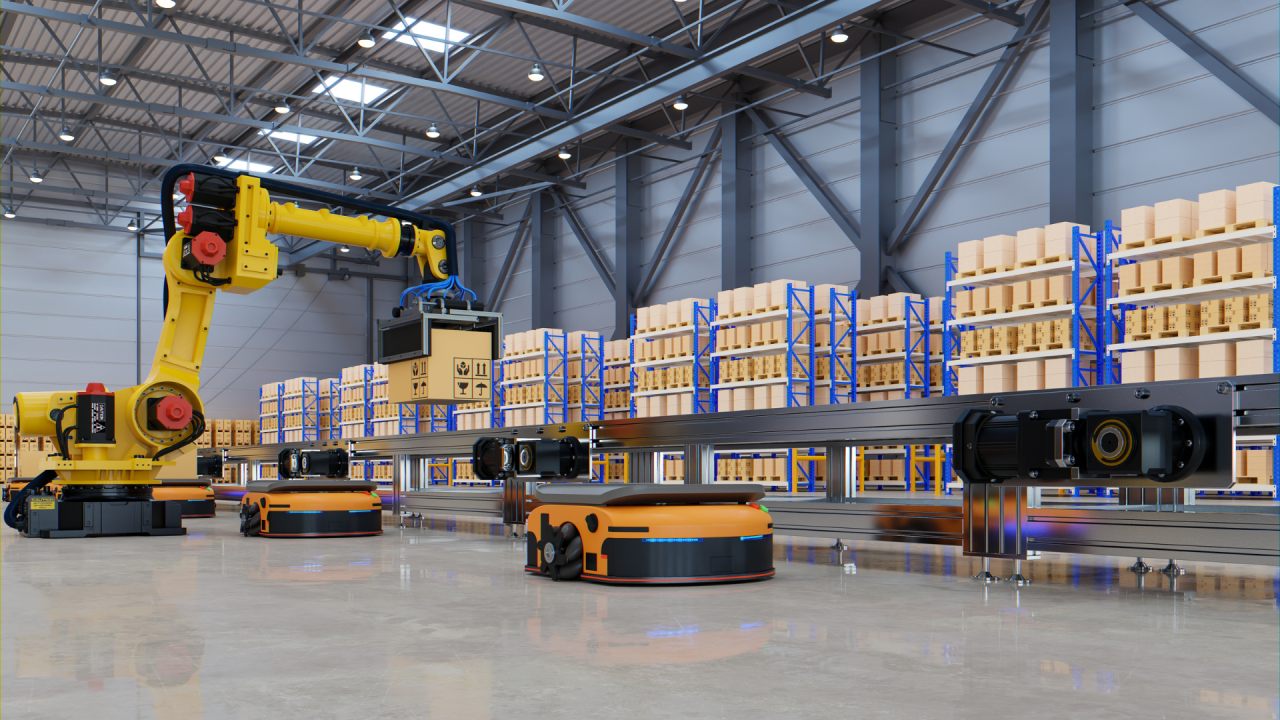
今日の倉庫業務では、 AGVとAS/RSの統合 かつてないほどの効率性を実現しています。自動搬送車と自動倉庫システムを組み合わせることで、大量出荷と厳しい納期という絶え間ないプレッシャーの中でも、施設を円滑に稼働させ続けるための資材フロー制御が可能になります。このシステムは、出荷品の受け取りから最終出荷まで全てを担い、無駄な動きや人為的ミスを削減しながら、垂直方向のスペースを最大限に活用します。電子機器組立や新エネルギー部品流通など、部品の種類が多く、精度が極めて重要な分野では、この組み合わせが業界をリードするための標準となっています。実際の導入事例では、スループットと信頼性が着実に向上し、かつては混沌としていたハンドオフ作業が、予測可能でデータに基づいた一連の流れへと変化しています。
ユーザー需要と検索意図の分析
施設がAGVとAS/RSの統合を選択する理由
スペースの制約とコストの上昇により、倉庫チームは AGVとAS/RSの統合 実用的な解決策として。手動フォークリフトと低密度ラックを使用した旧式のレイアウトは、長い移動距離、頻繁な置き間違い、在庫のずれといったボトルネックを生み出し、利益率を圧迫します。モバイルロボットはフロアを効率的に移動し、高層AS/RSユニットは商品を垂直に積み重ね、従来の棚に比べて設置面積を半分に削減できます。一般的な電子機器流通業務では、この変更により保管面積の必要性が大幅に削減され、人員を増やすことなく季節的な需要増に対応できました。すべての移動が自動的に追跡されるため、在庫精度は99%を超え、手動カウントに伴う推測が不要になります。システムは自然に拡張可能で、車両をフリートに追加することで、大きな構造変更なしに処理量の増加に対応できます。労働力不足の問題は軽減され、このシステム全体によって、従来の方法を混乱させるサプライチェーンの変動に対する回復力が高まります。
これらのシステムに関する検索を促す要因とは?
AGVとAS/RSの統合に関する問い合わせのほとんどは、実際の運用上の問題解決に取り組んでいる人々からのものです。コーディネーターは、このシステムがどのように入荷処理を効率化し、出荷処理を迅速化するのかを正確に知りたいと考えています。「AGVがAS/RSの入荷ワークフローを強化する」といった表現は、ドックから保管までの時間を短縮する方法を探していることを示しています。ピッキング関連の質問、例えば「倉庫ピッキングにおけるAGVの利点」などは、疲労やミスを減らすために、人から商品へというモデルから商品から人へというモデルへの移行に焦点を当てています。ソフトウェアに関する質問も頻繁にあり、「AGVとAS/RSの統合のためのソフトウェア」といった用語は、ロボットとクレーン間の信頼性の高い連携の必要性を示しています。検索者は、サイクルが遅い原因分析、導入可能な具体的なソリューション、ダウンタイムを防ぐための予防策、ハードウェアとプラットフォームを選択するための明確な基準を求めています。実際には、汎用的なテンプレートを運用に押し付けるのではなく、通路の寸法、積載プロファイル、製品構成といった現場固有の要素を考慮してから決定する必要があります。
AGVおよびAS/RSの主要アプリケーションシナリオ
受信および送信プロセスの詳細
入荷がサプライチェーンの始まりであり、AGVとAS/RSの統合により、ドック作業は整然としたシーケンスへと変化します。到着したパレットやカートンは到着時にスキャンされ、その後、AGV(重量物用はフォークリフト型、軽量カート用はラテラル型)がAS/RSの入口まで直接搬送します。クレーンはラック内の正確な位置にアイテムを持ち上げ、配置し、システムを即座に更新します。これにより、ハンドリング手順が大幅に削減され、以前は複数回の取り扱いが必要だった重い部品を扱う機械部品倉庫では、破損率が著しく低下します。出荷では、流れがスムーズに逆転します。ソフトウェアが注文に基づいて取り出しをトリガーし、車両を適切なビンやパレットを保管場所から引き出すよう指示します。再生可能エネルギー資材の取り扱いにおいて、この方法は変動する注文サイズを効果的に管理し、繁忙期のフルフィルメント時間を数時間から数分に短縮しました。ルートプランニングにより、渋滞なく交通の流れが維持され、バッファエリアが一時的な需要の急増を吸収します。最終的に、入荷補充が出荷ニーズを予測し、その場で調整可能な応答性の高いシステムを構築するクローズドループが実現します。
ピッキング作業の改善
ほとんどの倉庫ではピッキングに時間がかかりますが、AGVとAS/RSの統合により、モデルが「商品から人へ」に変わり、効率向上効果がすぐに現れます。ロボットがAS/RSから保管ユニットを取り出し、固定ステーションに配送するため、作業者はその場にとどまり、通路を歩き回るのではなくピッキングに集中できます。数千もの小さなSKUを扱う電子機器工場では、最も大きな効果が期待できます。移動距離が劇的に短縮され、多くの場合70%以上も短縮されるため、サイクルタイムが短縮され、ピッキングエラーが大幅に減少します。ビジョン搭載車両は、移動中に商品を二重チェックし、ペースを落とすことなく品質保証を強化します。カートン搬送ユニットは、ウェーブピッキングのシナリオで真価を発揮し、バッチをスムーズに移動して多品種注文に対応します。重い荷物や扱いにくい荷物は機械に残るため、安全性も向上します。このアプローチは、高密度なAS/RS構造内で高速移動品にアクセスできるようにすることで、在庫の分散などの遅延の根本原因に対処し、手動設定ではめったに達成できないピッキングパフォーマンスを実現します。
ソフトウェア連携の実践
ソフトウェアはAGVとAS/RSの統合を連携させ、すべてを同期させる制御レイヤーとして機能します。中央プラットフォームはタスクの割り当て、位置の監視、経路のリアルタイム調整を行います。入荷データは車両とクレーンを自動的に制御し、在庫は手動入力なしで常に最新の状態に保たれます。ピッキング時には、需要予測に基づいて回転率の高い品目を出荷ゾーンに近づけることで、ピッキング待ち時間を短縮します。出荷時には、混雑が発生する前に解消する動的なルーティングが行われます。化学薬品保管アプリケーションでは、ソフトウェアはデリケートな材料を個別にルーティングし、環境センサーを統合することで安全規則を徹底します。インターフェースにより、オペレーターは状況を把握し、例外が発生した場合にオーバーライドオプションを利用できます。シミュレーションツールは、潜在的な競合を早期に発見し、事前の計画を支援します。焦点は、同期の不具合の減少、チューニングのためのより良い指標、日々の変動に確実に対応するシステムなど、実用的な成果に置かれています。
実行可能な解決策と導入ガイドライン
効果的な導入手順
AGVとAS/RSの統合を成功させるには、まず詳細な現場調査から始めます。クリアランスの測定、障害物のマッピング、積載要件の評価などを行います。次にハードウェアを選択します。パレット作業にはフォークリフト型移動ロボット、ラック下搬送には潜像型ロボットを、必要な高さと速度に合わせてAS/RSクレーンと組み合わせます。ソフトウェアの設定で、既存の管理システムにすべてを接続し、タスクロジックと通信プロトコルを構成します。テストは、限られたゾーンで制御されたボリュームで小規模に開始し、ナビゲーションとエラー回復を微調整します。新しいエネルギー倉庫の展開では、この段階的なアプローチを採用し、まず入庫試験から始めて拡張しました。予算計画では、初期投資と継続的な節約のバランスを取り、段階的な追加により、実際のパフォーマンスに基づいて調整できます。バックアップ電源などの冗長機能は、中断を回避するのに役立ちます。サイクルタイムや精度率などの主要指標は、プロジェクトをビッグバンリスクではなく、制御された進行へと導くための指針となります。
よくある問題への対処法
統合プロジェクトでは、初期アライメントの問題から床の状態のばらつきまで、予測可能な課題に直面することがあります。同期の遅延は、ロボットとクレーン間のタイミングを再調整する診断ツールによって解決されます。路面の凹凸は、経路精度を維持するために車両のセンサーを強化する必要があります。出荷時の注文急増は処理能力を圧迫する可能性がありますが、AS/RSバッファと予測スケジューリングによって処理の流れを維持できます。ピッキングの不一致は、すべてのハンドオフを検証するバーコードやRFIDなどの識別技術を追加することで解消されます。メンテナンスルーチンとスタッフの習熟により、時間の経過に伴うシステムのずれを防ぎます。初期レイアウトデータの確認などの根本原因分析は、システムを長期的に強化する修正策に役立ちます。目標は、新たな摩擦を生み出すのではなく、ワークフローをサポートするテクノロジーを備えた、信頼性の高い運用を実現することです。
測定された利得と現場事例
AGVとAS/RSの統合による成果は、数値に明確に表れています。機械が反復的な搬送作業を担うため、労働力は40%以上削減されることがよくあります。在庫回転率は、正確な保管と迅速なアクセスによって在庫が常に新鮮な状態に保たれるため、加速します。精密部品配送センターでは、最適化されたシーケンスのおかげで、導入後に注文処理速度が約35%向上しました。電気自動車が常時エンジンを稼働させる代わりになるため、エネルギー消費量も減少します。自動車部品製造工場では、継続的な追跡により出荷時の差異が4分の1削減されました。新しいエネルギー拠点は、需要のピーク時に比例した人員増加なしに規模を拡大できました。これらの改善は、分析に基づいて継続的な調整を行う、綿密な実行によって実現されています。投資回収期間は通常、中規模生産量で2~3年の範囲に収まり、意思決定者は前進するための確固たる根拠を得ることができます。
ウェサール・インテリジェンス株式会社のご紹介
ウェサール・インテリジェンス株式会社 スマート倉庫に重点を置いた包括的なインテリジェントファクトリーソリューションを提供しています。5,000平方メートルの生産拠点を拠点とし、技術スペシャリストを含む100名以上の専門家チームに支えられ、コンサルティング、ソフトウェア開発、機器製造、プロジェクトデリバリー、継続的なサポートに至るまで、エンドツーエンドの機能を提供しています。20年近くにわたる経験に基づき、エレクトロニクス、機械、自動車、新エネルギーなどの業界向けにカスタマイズされたシステムを提供しています。提供製品の中心は、柔軟な輸送を実現する潜在移動ロボット、パレットハンドリング用のフォークリフト移動ロボット、箱の移動用のカートン搬送ユニットなどの自律移動ロボットと、高密度棚とコンベアを備えた自動倉庫システムを組み合わせたものです。インテリジェント倉庫管理システムやロボット制御システムなどのソフトウェアプラットフォームにより、資材の受け入れから出荷までの全サイクル調整が可能になり、カスタマイズされた環境に優しい物流ソリューションを通じて、高いピッキング精度、スループットの向上、リードタイムの短縮を実現します。
結論
AGVとAS/RSの統合 現代の倉庫業務における強固な基盤を提供し、入庫、出庫、ピッキング、調整といった課題に実績をもって取り組みます。詳細なアプリケーション知識と体系的な導入により、潜在能力を着実な成果へと転換します。業務上の要求が高まり続ける中、このようなシステムは、競争優位性を維持するために必要な適応性と精度を提供します。
よくある質問
AGVとAS/RSの統合は、倉庫の入荷プロセスをどのように改善するのでしょうか?
AGVとAS/RSの統合により、受領確認、保管場所への搬送、ラックへの正確な配置が自動化され、入荷処理が効率化されます。車両が搬送を担い、ソフトウェアが在庫をリアルタイムで更新するため、大量の入荷エリアにおける取り扱い作業が削減され、エラーも減少します。
AGV(無人搬送車)やAS/RS(自動倉庫システム)のピッキング作業において、ソフトウェアを使用するメリットは何ですか?
AGV(無人搬送車)およびAS/RS(自動倉庫システム)のピッキング作業におけるソフトウェアは、商品の取り出しを調整し、ルートを最適化し、需要を予測して商品を効率的に配置します。これにより、99%を超える精度を実現し、ピッカーの移動距離を短縮し、多忙な配送環境における多様なSKU(在庫管理単位)の取り扱いをサポートします。
AGVとAS/RSの連携によって、出荷遅延をどのように防止できるでしょうか?
AGVとAS/RSの連携により、優先順位に基づいた搬送と混雑を回避する動的な経路計画によって、出荷遅延を防ぎます。ソフトウェアは搬送フローを監視し、リアルタイムで調整することで、需要の急増時でも出荷ゾーンへの安定した配送を保証します。
AGVとAS/RSソフトウェアの統合を成功させるためには、どのような要素を考慮すべきでしょうか?
AGVとAS/RSソフトウェアの統合を成功させるには、プラットフォームを設置場所のレイアウト、積載物の種類、既存システムに適合させることが重要です。リアルタイムデータと予測機能を備えた拡張性の高いツールは、リスクを最小限に抑え、持続的な効率改善を支援します。
AGVとAS/RSの統合は、倉庫全体の処理能力にどのような影響を与えるか?
AGVとAS/RSの統合により、あらゆる段階における資材の流れを自動化することで倉庫全体の処理能力が向上し、多くの場合、30%以上向上します。アイドル時間の削減と適応型スケジューリングにより、人員を比例的に増やすことなくパフォーマンスを維持できます。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German