
製造現場では AGV(無人搬送車)による資材運搬 製造業では、今や毎日自動搬送が活用されています。信頼できるフォークリフト運転手の不足、タクトタイムへの絶え間ないプレッシャー、わずかな位置決めミスでもコストがかかることから、多くの工場で自動搬送はあれば便利というレベルから必須のものへと変化しました。フォークリフト移動ロボットは、かつて作業員が何時間も費やしていた重いパレットを扱います。潜在モデルはカートの下に潜り込み、誰も押したり引いたりすることなく、必要な時に部品を届けます。カートン搬送ユニットは、組み立て作業員が必要とする場所に箱やトレイを正確に配置します。電子機器ライン、自動車サブアセンブリエリア、機械工場、新エネルギーバッテリー工場では、これらの車両により、はるかに少ない人的介入で材料の流れが維持されます。サイクルタイムは著しく短縮され、多くの場合20~40%短縮されます。搬送関連の人員も同程度かそれ以上減少します。ドッキングの再現性は、シフトごとに±5~±10ミリメートル以内に維持されます。
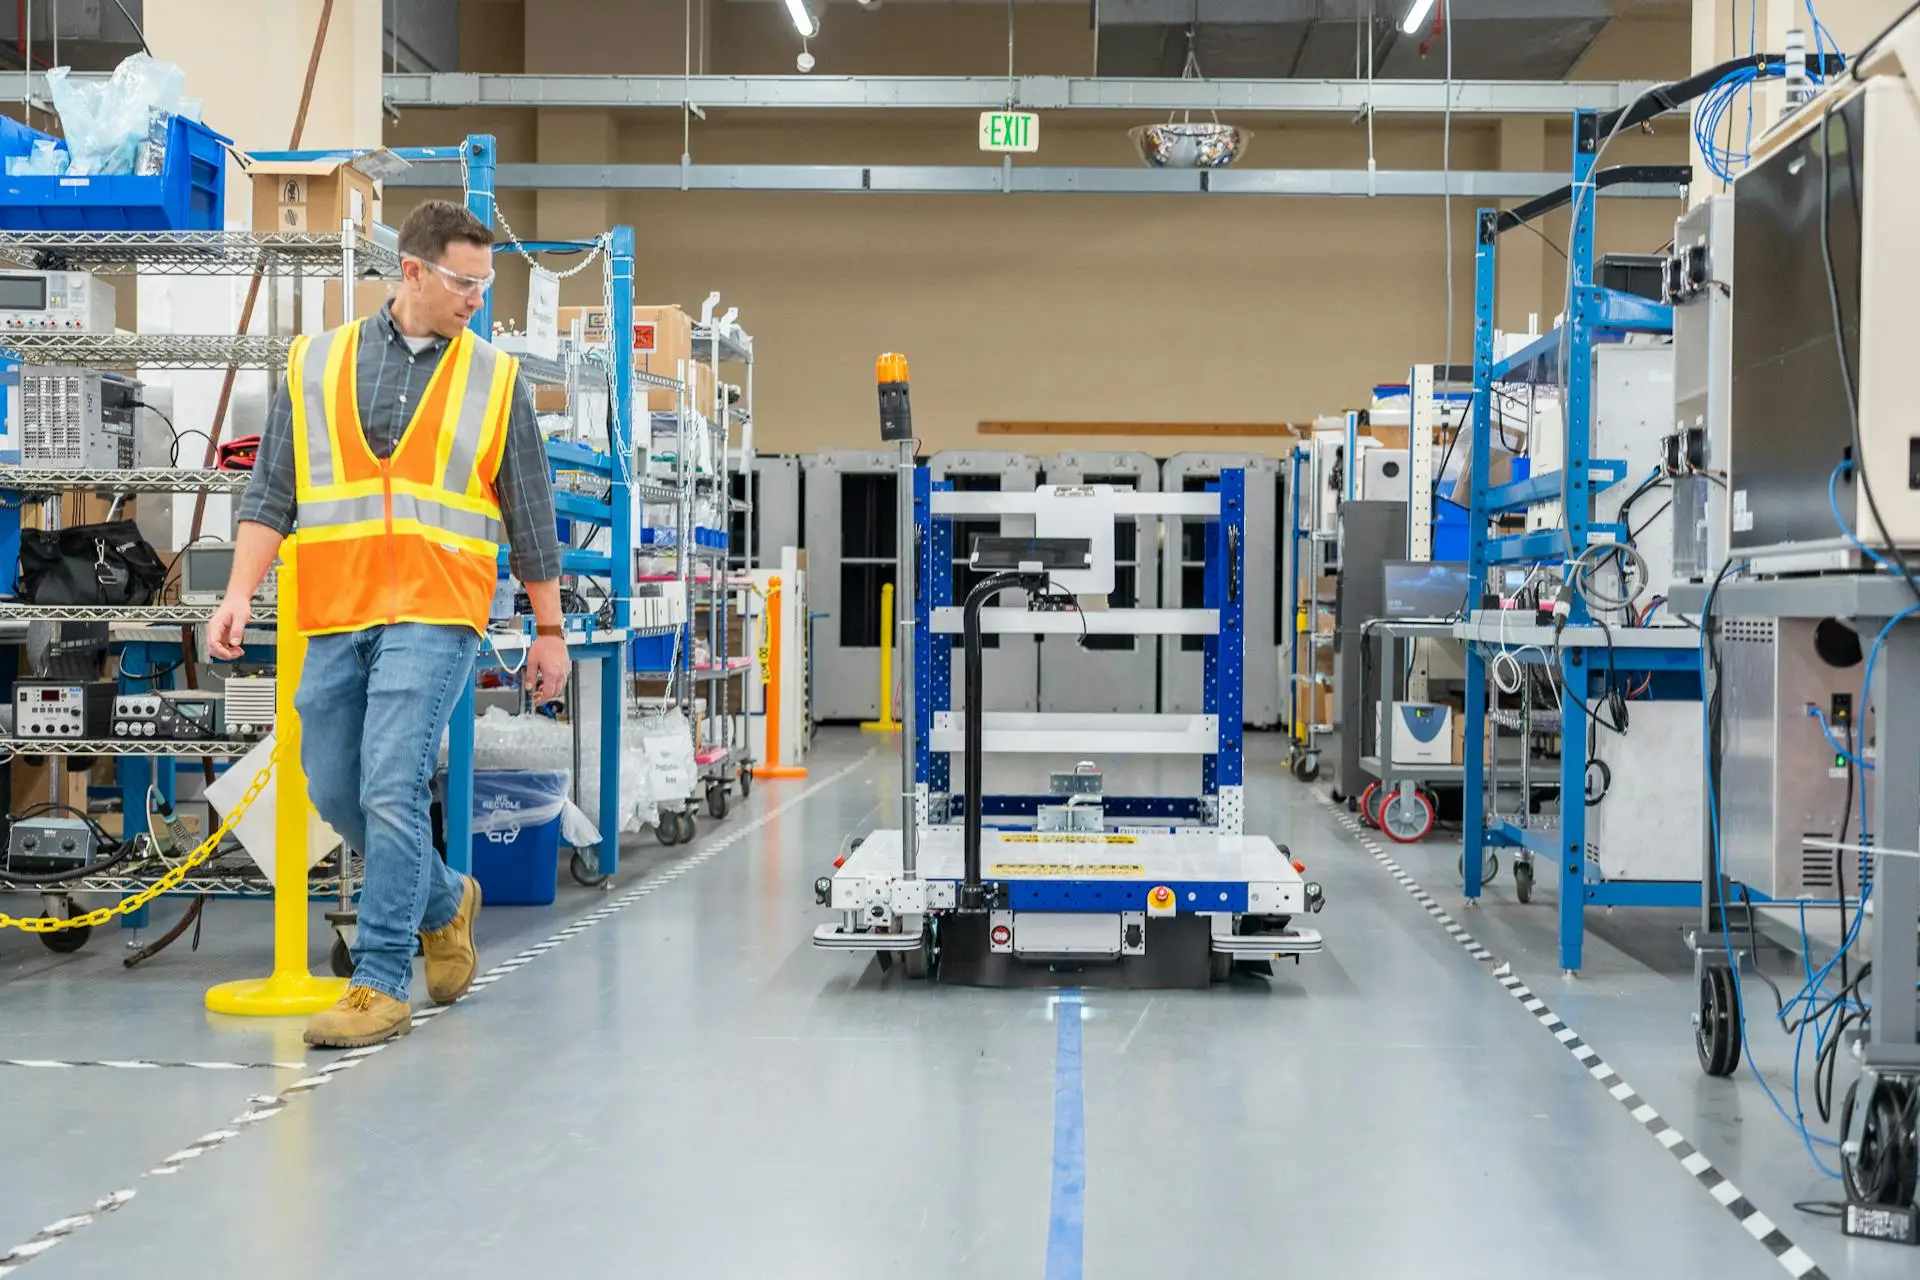
製造現場がAGV(無人搬送車)によるマテリアルハンドリングに移行している理由
資材運搬業務における離職率は、一向に低下する気配がない。作業員は、長時間の歩行、反復的な持ち上げ作業、そして数十箇所もの部品の保管場所を記憶するという精神的負担によって、燃え尽きてしまう。さらに、生産スケジュールの厳格化や頻繁なモデルチェンジが加わると、従来のやり方は通用しなくなる。 AGVシステム 繰り返し発生するルートを自動化します。車両は予測可能な経路を走行するか、必要に応じてその場で調整します。自動配送に切り替えた典型的な電子機器組立工場では、ステーションでの待ち時間が約30%短縮され、作業員は台車を押す作業から検査や治具交換へと業務をシフトさせることができました。
位置決め精度は、わずかなずれでもロボットセルが停止したり、再作業が必要になったりするまで、ほとんどの人が気づかないほど重要です。手動による搬送では、パレットが数センチずれたり、トレイが1、2度回転したりするなど、小さな誤差が蓄積されます。こうした誤差が積み重なると、不良品の発生や出荷の遅延につながります。レーザー誘導ドッキングとビジョン補正を組み合わせることで、荷物の位置を常に正確に合わせることができます。この違いは、モデルが切り替わるたびに人為的ミスが発生する可能性が高まる多品種生産ラインで最も顕著に現れます。また、このシステムは拡張性にも優れています。需要が急増した場合でも、ドライバーを増員・育成することなく、車両を1台追加するだけで済みます。
製造現場における主な応用分野
ワークステーションへのジャストインタイム配送
ほとんどの工場では、何らかの形でラインへの資材供給システムが稼働している。移動ロボットは、標準的な台車を下から持ち上げ、狭い通路を移動し、呼び出しポイントでほぼ無音で停止する。自動車部品の生産ラインでは、この方式を採用することで、タクトタイムを中断することなくフィーダーを常に満杯に保つことができる。必要な時に必要な部品が届くため、バッファは小さくなる。ある機械工場では、このシステムを全面導入した後、1シフトあたりのライン停止回数が20回以上から5回未満にまで減少した。
重量物の搬送にはフォークリフト型移動ロボットが必要です。入荷する鋼製フレーム、大型鋳物、バッテリートレイなどは、二度手間なく受入場所から生産ラインまで搬送されます。セルの向きが後工程の溶接に影響を与える新エネルギー生産においては、これらの車両は搬送中に正確な位置合わせを維持します。繰り返し持ち上げることによる損傷が大幅に減少し、フォークリフトの頻繁な往来がなくなるため、床面も清潔に保たれます。
精密輸送およびステーションドッキング
小型で高価な部品や高密度のカートンには、慎重な配置が必要です。カートン搬送ユニットは、箱を作業台に転がしたり、人間工学的に扱いやすい高さまで持ち上げたりします。数千ものSKUを扱う電子機器工場は、このシステムの恩恵を最も受けます。オペレーターは自分の持ち場に留まり、システムが次のバッチを搬送します。ナビゲーションにレーザー反射板と視覚マーカーを組み合わせることで、±5ミリメートルのドッキング精度が日常的に実現します。このレベルの再現性により、自動ねじ締めやピックアンドプレースアームを、継続的なティーチングなしで稼働させることができます。
重量物のドッキングも同じ原理に基づいています。サイドシフトフォークやカスタムグリッパーを備えたフォークリフトモデルは、パレットをコンベアの供給口やロボットグリッパーに位置合わせします。エンジンブロックを運搬する自動車部品サプライヤーは、アームの故障が大幅に減少し、サイクルスタートが迅速になったと報告しています。この一貫性によりダウンタイムが削減され、下流工程の自動化が設計速度に近い状態で稼働できるようになります。
混在モデル生産ラインと頻繁な切り替えへの対応
モデルの種類は増え続けています。工場では、1シフト中にドアパネル、バッテリーパック、回路基板などを何度も交換します。AGV(無人搬送車)は、タスクの再割り当てや経路のリアルタイム変更を行う中央ソフトウェアによって適応します。車両はライン信号と連携し、長い中断なしに次のバリエーションをサポートします。1シフトで3種類のドアスタイルを扱う自動車内装ラインでは、切り替え時間を45分から15分未満に短縮しました。制御システムは、20台または30台のユニットが同じスペースを共有している場合でも、デッドロックを防ぎます。
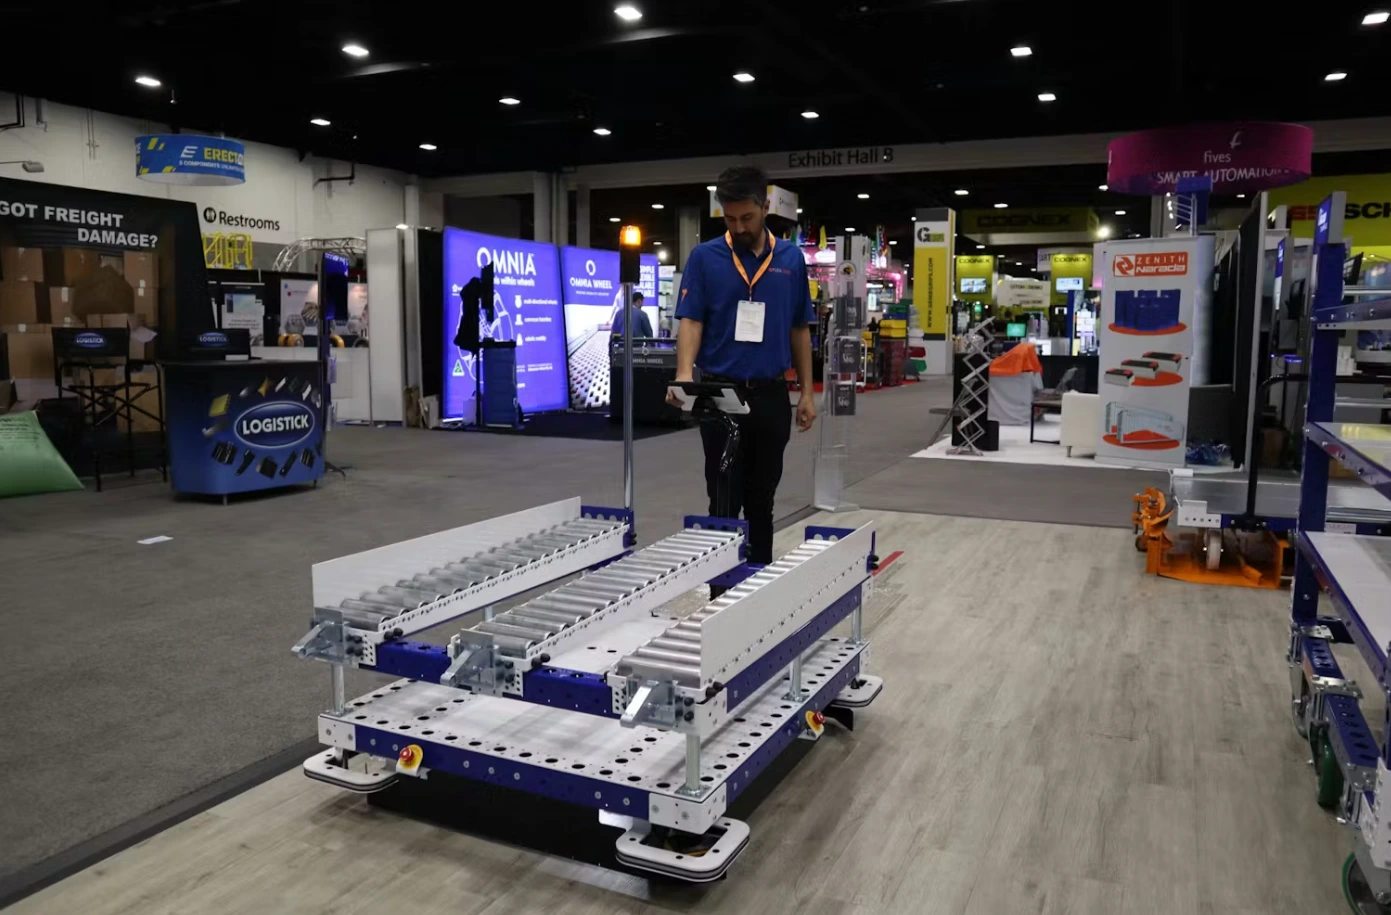
現場での実施に向けた具体的な手順
まずは、資材の流れを詳細に確認することから始めましょう。通路の幅を測り、ドアの高さを記録し、一般的な積載物の重量を測り、すべての狭窄箇所をマークします。この情報に基づいて車両を選定します。狭い通路や軽量カートには小型の車両、1トンを超える荷物にはフォークリフト、箱型荷物が多いエリアには搬送装置が適しています。
次に、経路シミュレーションを行います。ソフトウェアは最悪の交通状況下で経路をテストし、衝突を早期に特定します。ナビゲーションは通常、安定したエリアではレーザーを使用し、カートや人が予期せず現れるエリアではビジョンを使用します。MESやラインPLCとの統合により、車両はボタン操作や自動信号に応答できるようになります。
パイロットテストによりリスクを低く抑えます。1台の車両が単一ゾーンでフルサイクル走行を行い、乗務員はドッキングの再現性と速度を監視します。ダッシュボードには位置履歴が表示され、パラメータの微調整に役立ちます。安定性が実証された後、車両数は段階的に増加します。混雑の問題は、優先ルール、速度制限区域、または車線の追加によって解決されます。精密ドリフトは、基準ターゲットの定期的な再校正によって制御されます。
コスト正当化は、具体的な数値に基づいて行われます。搬送作業における人件費削減により、システム導入費用は18~36ヶ月以内に回収できる場合が多くあります。サイクルタイムの短縮は、新たな機械を導入することなく生産量を増加させます。配置ミスの減少は、不良品や手直し作業の削減につながります。損害賠償請求件数も減少します。中規模から大規模の生産量を持つ企業ほど、投資回収期間が短くなります。
実際の導入事例で得られた結果
AGV(無人搬送車)によるマテリアルハンドリングを導入した工場では、明らかな改善が見られた。電子制御による精密ラインは、手作業による工程を40%削減し、部品の搬送精度向上により初回合格率を高めた。新エネルギーバッテリートレイラインは、ドッキング位置を常に±8ミリメートル以内に維持し、位置合わせのやり直し作業を大幅に削減した。
自動車部品組立部門では、モデル切り替え時のタクトタイムを維持しながら、物流部門の人員を約35%削減しました。重量鋳造品を扱う機械工場では、安全事故の減少と機械稼働率の向上が報告されています。システムが工程に適切に適合し、継続的に調整されると、25~40%のスループット向上が定期的に実現します。
ウェサール・インテリジェンス株式会社のご紹介
ウェサール・インテリジェンス株式会社 スマート倉庫と生産物流を中心とした、包括的なインテリジェントファクトリーソリューションを提供しています。同社は5,000平方メートルの生産施設を運営し、25名以上の専門技術者を含む100名以上の従業員を擁しています。20年以上にわたる豊富な経験に基づき、コンサルティングやソフトウェア開発から、機器製造、システム統合、プロジェクト実行、継続的なサポートまで、エンドツーエンドのサービスを提供しています。
主要分野は、エレクトロニクス、機械、自動車、新エネルギーなどです。製品ラインナップには、パレット搬送用のフォークリフト型移動ロボット、台車下移動用の潜水型移動ロボット、箱搬送用のカートン搬送ユニットといった自律移動ロボットに加え、高耐久性モデルや協働型モデルも含まれています。これらのロボットは、インテリジェント倉庫管理システム、ロボット制御プラットフォーム、マテリアルフローソフトウェアと緊密に連携し、製造現場における信頼性の高い高精度なマテリアル搬送を実現します。
結論
AGV(無人搬送車)による資材運搬 製造業における労働力確保、タクトタイムの要求、位置決め精度といった継続的なプレッシャーに対する標準的な対応策として、これらのシステムが導入されています。これらのシステムを導入した工場では、より予測可能な生産フロー、手作業による搬送への依存度の低減、高度な自動化を支えるドッキング精度が実現します。様々な業界での継続的な採用は、ますます複雑化する環境下で生産量を維持し、コストを管理するための明確な方向性を示しています。
よくある質問
AGV(無人搬送車)による資材搬送は、製造工程においてどれだけの労力を削減できるのか?
AGV(無人搬送車)によるマテリアルハンドリングは、シフトパターン、負荷頻度、および代替される手作業の範囲に応じて、通常、搬送業務における労働力を20~50%削減します。多くの組立工場では、導入後、作業員を検査やセットアップ作業に再配置しています。
AGVシステムは製造ラインにおいてどの程度のドッキング精度を実現できるのか?
AGVシステムは、レーザー誘導とビジョン誘導を組み合わせることで、生産現場において±5~±10ミリメートルのドッキング精度を日常的に達成しています。この精度により、ロボットによるセルへの直接供給や、最小限の調整で正確なワークステーション配置が可能になります。
製造業において、AGV(無人搬送車)の導入費用を回収するには、通常どのくらいの期間がかかりますか?
製造業におけるAGV(無人搬送車)の導入は、通常18~36ヶ月で投資回収が見込めます。人件費の削減、ダウンタイムの短縮、生産量の増加が投資回収の要因となり、中規模から大規模の工場では回収期間がさらに短縮されます。
AGV(無人搬送車)によるマテリアルハンドリングは、複数機種の生産切り替えに対応できますか?
AGV(無人搬送車)によるマテリアルハンドリングは、中央ソフトウェアを介して車両の経路変更や作業割り当ての更新を行うことで、多品種生産を効率的に管理します。切り替え時間が大幅に短縮され、長時間の停止なしに品種間の迅速な切り替えが可能になります。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German