Parámetro
Básico |
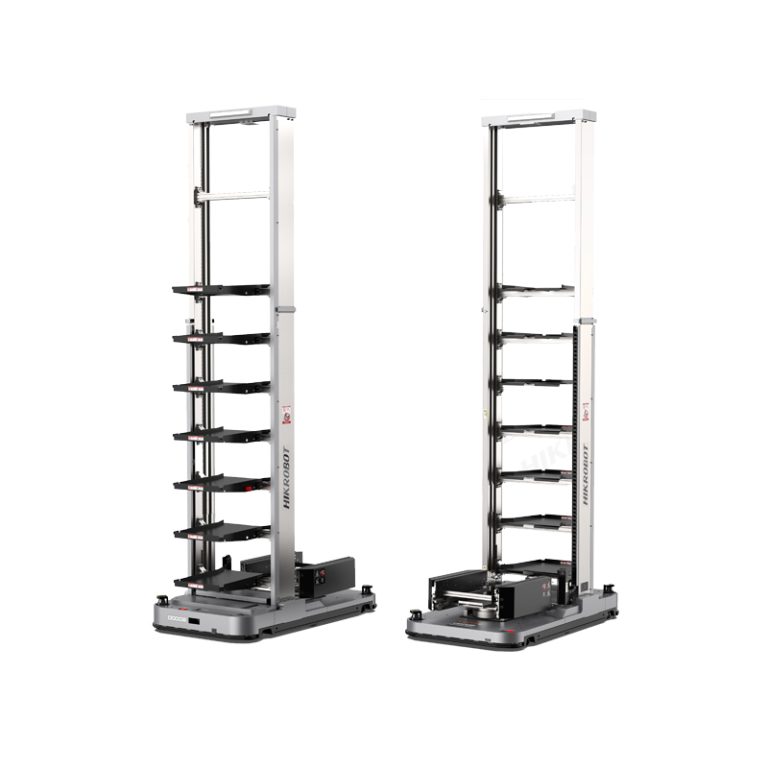
Dimensiones (L × An × Al) (mm) |
1730*950*6350 |
| Peso (con batería) (kg) |
640 |
| Carga nominal del robot (kg) |
300 |
| Carga de la estructura de ejecución (kg) |
50 |
| Tipo de estructura de ejecución |
Abrazadera y profundidad simple |
| Altura de recogida (mm) |
300-6000 |
Dimensiones del producto (L × An × Al) (mm) /
personalizable |
600*400*(100-300) |
Movimiento
Actuación |
Velocidad nominal de funcionamiento (m/s) |
1.8 |
| Precisión de frenado del recorrido (mm)/(°) |
± 10 / ± 1 |
Precisión de parada de elevación/descenso
(mm) |
± 2 |
| Ancho del pasillo (mm) |
1100 |
| Diámetro de rotación (mm) |
1850 |
Batería
Actuación |
Tiempo de ejecución (h) |
6-8 |
| Tiempo de carga (h) |
≤ 2 |
Seguridad
Protección |
Evitación de obstáculos mediante láser |
Apoyo |
| Detección de la franja de parachoques circundante |
Apoyo |
| Botón de parada de emergencia |
Apoyo |
| Alarma sonora y luminosa |
Apoyo |
| Detección de protrusión de contenedores en pórtico |
Apoyo |
| Otros |
Método de accionamiento |
Diferencial |
| Interacción humano-máquina |
Pantalla táctil |
| Modo de navegación |
V-SLAM / Código de barras 2D / L-SLAM |









 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German