Parametro
Di base |
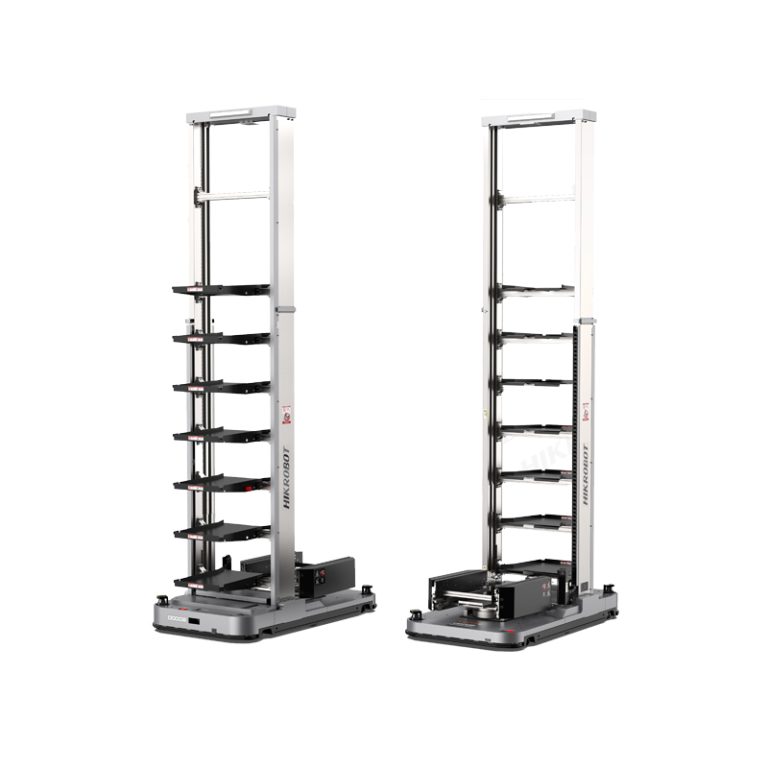
Dimensioni (L × P × A) (mm) |
1730*950*6350 |
| Peso (con batteria) (kg) |
640 |
| Carico nominale del robot (kg) |
300 |
| Carico strutturale di esecuzione (kg) |
50 |
| Tipo di struttura di esecuzione |
Morsetto e singola profondità |
| Altezza di prelievo (mm) |
300-6000 |
Dimensioni del prodotto (L × P × A) (mm) /
Personalizzabile |
600*400*(100-300) |
Movimento
Prestazione |
Velocità nominale di corsa (m/s) |
1.8 |
| Precisione di arresto della corsa (mm)/(°) |
± 10 / ± 1 |
Precisione di arresto in fase di sollevamento/abbassamento
(mm) |
± 2 |
| Larghezza del corridoio (mm) |
1100 |
| Diametro di rotazione (mm) |
1850 |
Batteria
Prestazione |
Tempo di esecuzione (h) |
6-8 |
| Tempo di ricarica (h) |
≤ 2 |
Sicurezza
Protezione |
Evitamento ostacoli tramite laser |
Supporto |
| Rilevamento della striscia paraurti circostante |
Supporto |
| pulsante di arresto di emergenza |
Supporto |
| Allarme sonoro e luminoso |
Supporto |
| Rilevamento della sporgenza del contenitore del portale |
Supporto |
| Altri |
Metodo di guida |
Differenziale |
| Interazione uomo-macchina |
Touchscreen |
| Modalità di navigazione |
V-SLAM / codice a barre 2D / L-SLAM |









 Italian
 English
 Russian
 Chinese
 Japanese
 Korean
 Spanish
 Arabic
 French
 German