Skip to content
창고 효율성을 극대화하세요
집
제품
자율 이동 로봇
잠재적 이동 로봇(LMR)
지게차 이동 로봇(FMR)
카톤 이송 장치(CTU)
컨베이어 모바일 로봇(CMR)
중장비 이동 로봇(HMR)
모바일 협업 로봇(MCR)
소프트웨어 플랫폼
지능형 창고 관리 시스템(iWMS-1000)
로봇 제어 시스템(RCS-2000)
자재 관리 시스템(MCS)
로봇 제어 시스템-라이트(RCS-Lite)
전체 배송 주기 관리 소프트웨어 제품군
조립 자동화
해결책
소식
회사 소개
문의하기
엑스
Search
집
제품
자율 이동 로봇
잠재적 이동 로봇(LMR)
지게차 이동 로봇(FMR)
카톤 이송 장치(CTU)
컨베이어 모바일 로봇(CMR)
중장비 이동 로봇(HMR)
모바일 협업 로봇(MCR)
소프트웨어 플랫폼
지능형 창고 관리 시스템(iWMS-1000)
로봇 제어 시스템(RCS-2000)
자재 관리 시스템(MCS)
로봇 제어 시스템-라이트(RCS-Lite)
전체 배송 주기 관리 소프트웨어 제품군
조립 자동화
해결책
소식
회사 소개
문의하기
엑스
Search
창고 효율성을 극대화하세요
제품
Home
/
자율 이동 로봇
/
지게차 이동 로봇(FMR)
/ F3-1500-지게차 이동 로봇(FMR)
F3-1500 지게차 이동 로봇(FMR)
다운로드
지금 채팅하세요
메시지
이메일
1500
정격 하중(kg)
200
지게차 높이(h3+h13)(mm)
2191
최소 통로 폭(Ast) (mm)
3D/LSLAM
내비게이션 모드
제품
세부
기초적인
매개변수
크기(길이 × 너비 × 높이) (mm)
1645*870*1984
무게(배터리 포함) (kg)
500
정격 하중(kg)
1500
하중 중심 거리(C) (mm)
600
지게차 높이(h3+h13)(mm)
200
포크를 지면 위로 내린 후 아래로 내리세요.
(h13) (mm)
75
포크 치수(s/e/l) (mm)
70/175/1232
포크 외측 너비(b5)(mm)
680
적용 가능한 팔레트 치수(mm)
1200*1000
모션 성능
정격 주행 속도(m/s)
1.2
위치 정확도(mm)/(°)
±10/±1
최소 회전 반경(Wa)(mm)
1297
동작 방식
전진, 후진, 호를 그리며, 제자리 회전
최소 통로 폭(Ast) (mm)
2191
배터리 성능
실행 시간(시간)
6-8
충전 시간(시간)
≤ 2
안전 구성
레이저 장애물 회피
지원하다
기록계
선택 사항
범퍼 스트립 감지
지원하다
팔레트 위치 감지
지원하다
포크 충돌 감지
지원하다
비상 정지 버튼
지원하다
표시등
지원하다
소리와 빛으로 경보를 울리는 알람
지원하다
기타 기능
인간-기계 상호작용
터치스크린
내비게이션 모드
L-SLAM/ 3D L-SLAM (맞춤 설정 가능)
포크 사이즈 맞춤 설정
사용자 정의 가능
팔레트 태도 인식
맞춤 설정 가능
팔레트 바인딩 인식
맞춤 설정 가능
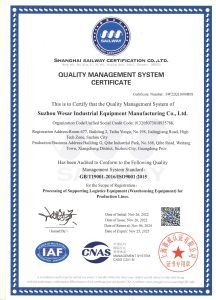
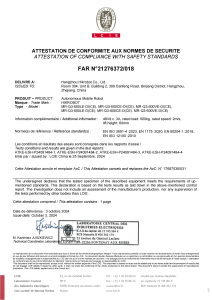
자격증
관련된
제품
자동차 부품 자동화 생산 라인
자동화된 FCT 테스트 장비
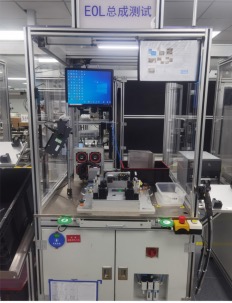
자동화된 EOL 테스트 장비
자동화된 AOI 테스트 장비
게시물을 찾을 수 없습니다.
Korean
English
Russian
Chinese
Japanese
Italian
Spanish
Arabic
French
German
Korean









 Korean
 English
 Russian
 Chinese
 Japanese
 Italian
 Spanish
 Arabic
 French
 German