
工場現場でコンベアシステムが再評価されている理由
多くの製造業や物流業において、コンベアシステムは長らく固定インフラとして扱われてきた。一度設置されると、資材の流れ、生産リズム、さらには作業ステーションの配置までがコンベアシステムによって決定される。長年にわたり、このモデルは理にかなっていた。生産量は安定しており、製品の種類は限られ、レイアウト変更も投資に見合うほど頻繁ではなかったからだ。
今日では、そうした前提は多くの施設においてもはや当てはまらない。
製品ライフサイクルの短縮、カスタマイズ注文、頻繁な生産ライン再構成などにより、資材の流れのあり方が変化しました。電子機器製造、自動車部品、一般産業組立において、数年前までは「十分」だった資材経路が、今や制約となっています。固定コンベアは依然として効率的に製品を搬送できますが、それは周囲のプロセスが変わらない場合に限ります。
ここで、従来のコンベアシステムと コンベア式移動ロボット 意味を持つのは、どちらの技術がより新しいかという問題ではなく、どちらの技術が現代の工場の実際の操業方法により適しているかという問題である。
従来のコンベアシステム:効率的、予測可能、そして堅牢
従来のコンベアシステムは、連続性を重視して設計されています。一度設置されると、作業ステーション、保管エリア、梱包ゾーンを繋ぐ、材料搬送のための恒久的な経路が構築されます。大量生産や反復生産を行う環境では、この方式は依然として非常に効果的です。
工学的な観点から見ると、固定式コンベアにはいくつかの明確な利点があります。連続的な流れをサポートし、重荷重を確実に処理でき、自動化設備との連携も容易です。製品の種類がほとんど変わらず、タクトタイムが安定している施設では、コンベアは依然として費用対効果の高いソリューションと言えます。
問題は、柔軟性が付加的な利点ではなく、必須条件となったときに生じる。
レイアウト変更は費用がかさむ。ワークステーションの追加や削除は、多くの場合、機械的な改造、操業停止、そして場合によってはコンベア経路の全面的な再設計を必要とする。また、多品種少量生産においては、固定コンベアがボトルネックとなる可能性があり、特に製品ごとに異なる工程が必要となる場合は顕著である。
時間が経つにつれ、かつては効率化ツールだったものが、制約となることがある。コンベア自体は稼働しているものの、その周辺の作業は、設計された時の論理から逸脱してしまっているのだ。
コンベア移動ロボット:多様な材料の流れに対応する設計
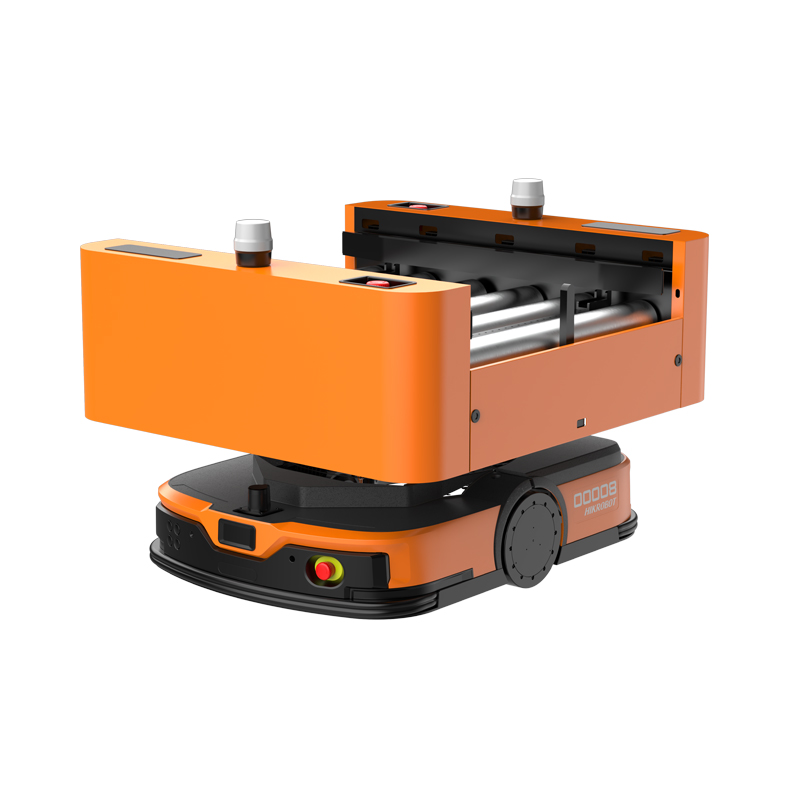
A コンベア移動ロボット 自律航行と統合型コンベアプラットフォームを組み合わせたシステムです。従来のように材料を固定経路に沿って搬送するのではなく、ロボットがコンベアを必要な場所に移動させます。この一見小さな変化が、材料の流れの計画方法を大きく変えるのです。
実際には、コンベア式移動ロボットは生産ライン、作業ステーション、またはバッファゾーンにドッキングし、材料を自動的に搬送した後、次の作業へと移動できます。経路はソフトウェアによって定義され、鉄骨構造物で定義されるわけではありません。生産要件が変更された場合でも、物理的な設備を移動させることなく、材料の流れを調整できます。
この機動性は、ラインが頻繁に再構成される環境や、複数のラインがリソースを共有する環境において特に有効です。冗長なコンベアインフラを構築する代わりに、コンベア移動ロボットのフリートは、一日を通して変化する需要に応じて、さまざまなエリアに対応できます。
重要な違いは、速度や積載量だけではなく、適応性にある。
固定コンベアがボトルネックになり始めたとき
多くの工場では、問題が発生して初めて機動性の必要性が明らかになる。
よくあるシナリオの一つに、ラインバランシングがあります。生産ラインは特定の製品構成に合わせて設計されていますが、注文内容が変化すると、一部のステーションが過負荷状態になり、他のステーションは遊休状態になります。固定コンベアは、下流の処理能力が変動しても、一定の速度で材料を供給し続けます。
もう一つの問題は、製品切り替え時に発生します。電子機器や自動車部品の製造では、モデルを切り替える際に材料供給方法を変更する必要が生じることがよくあります。固定コンベアは単一の流れパターンに最適化されているため、こうした切り替え作業は遅くなります。
メンテナンスも重要な要素です。固定コンベアの一部が故障すると、上流側の全てに影響が出ます。たとえ小さな機械的な問題でも、ラインの大部分が停止してしまう可能性があります。
これらの状況は、従来のコンベアの設計が劣っていることを意味するものではありません。単に、運用環境の変化がインフラの整備速度を上回っていることを反映しているだけです。
コンベア式移動ロボットが明確な優位性を発揮する場面
コンベア移動ロボットは、あらゆるコンベアを置き換えることを目的としたものではありません。その真価は、特定の状況において明らかになります。
レイアウト変更が頻繁に行われる工場では、移動式コンベアを使用することで機械的な再加工の必要性を軽減できます。作業ステーションの移動、追加、撤去を、資材の流れへの影響を最小限に抑えながら行うことができます。
混在生産においては、コンベア式移動ロボットを用いることで、実際の需要に基づいて資材を動的に搬送することが可能になります。すべての資材を同じ固定経路で搬送するのではなく、システムは特定の作業を優先し、資材の経路をリアルタイムで変更することができます。
移動ロボットはバッファ管理にも効果的です。変動を吸収するために長いコンベアループを構築する代わりに、移動ロボットは移動するバッファとして機能し、必要な時に必要な場所に材料を供給できます。
運用面から見ると、これは遊休在庫を削減し、応答時間を短縮し、システムの変化への耐性を高める。
ドッキング、アライメント、および実世界のエンジニアリング上の考慮事項
コンベア式移動ロボットプロジェクトにおいて最も見落とされがちな点の1つが、ドッキング精度です。自動搬送を確実に機能させるには、ロボットが固定機器に正確に位置合わせされる必要があります。これには、高さの一致、ローラーの位置合わせ、そして繰り返し動作における一貫した位置決めが含まれます。
実際の運用環境では、床面の状態、負荷の変動、機械的な摩耗など、様々な要因がドッキング性能に影響を与えます。産業用途向けに設計されたコンベア式移動ロボットは、堅牢な機械設計、正確なナビゲーション、そして信頼性の高い制御ロジックによって、これらの要因に対応する必要があります。
ここでエンジニアリングの経験が重要になります。設計図上では似ているように見えるシステムでも、特に数ヶ月にわたる連続稼働後には、実際の現場では全く異なる性能を発揮する可能性があります。
製造システムおよび物流システムとの統合
現代の工場では、機器が単独で稼働することはほとんどありません。コンベア式移動ロボットは通常、製造実行システム、倉庫管理システム、または上位レベルの物流プラットフォームと統合されています。
この統合により、資材の移動は固定されたスケジュールではなく、生産状況に直接対応できるようになります。作業ステーションが予定より早く終了した場合、資材の搬送先を変更できます。生産ラインが一時的に停止した場合、物理的な介入なしに配送を一時停止できます。
流量を変更するために物理的な変更が必要な従来のコンベアとは異なり、モバイルシステムはソフトウェアによる調整に依存します。この違いにより、日常業務における応答時間が大幅に短縮されます。
モビリティが違いを生む産業アプリケーション
3Cおよび電子機器製造においては、製品の頻繁なアップデートと短いライフサイクルのため、固定レイアウトの維持が困難です。コンベア式移動ロボットは、機械設備への再投資なしに迅速な切り替えを可能にします。
自動車製造業や一般製造業では、部品のサイズが多様で生産量も変動するため、移動式コンベアは生産ラインのバランスを取り、仕掛品在庫を削減するのに役立ちます。
倉庫や生産ラインにおける物流において、コンベア式移動ロボットは、特にスペースの制約により固定式コンベアが実用的でない場合に、保管と生産の間のギャップを埋めることができる。
これらのアプリケーションには共通のテーマがある。それは、物質の流れは時折ではなく、継続的に適応する必要があるということだ。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社 は、環境に配慮した物流ロボットと統合自動化システムに特化した、インテリジェントな工場ソリューションプロバイダーです。コンサルティング、システム設計、ソフトウェア開発、機器製造、オンサイト導入、アフターサービスまで、エンドツーエンドのサービスを提供しています。
自律移動ロボット、コンベア移動ロボット、インテリジェント物流機器などを含む製品ポートフォリオを持つWesarは、複数の業界の製造業者に対し、柔軟で拡張性の高いマテリアルフローソリューションの構築を支援しています。同社のエンジニアリングチームは、画一的なシステムを提供するのではなく、顧客と緊密に連携し、実際の運用上の課題解決に取り組んでいます。
結論
従来のコンベアシステムとコンベア移動ロボットのどちらを選ぶかは、単に一方の技術をもう一方の技術に置き換えるということではありません。それは、実際の生産現場の状況に合わせて、資材搬送の手法を最適化することなのです。
固定式コンベアは、安定した大量処理環境において依然として有効である。 コンベア移動ロボット一方、モビリティは、変動性、頻繁な変更、そして高まる柔軟性へのニーズに対する実用的な解決策を提供する。製造業が小ロット生産と迅速な対応へと移行し続けるにつれ、モビリティはもはや贅沢品ではなくなった。多くの場合、それは単に稼働するシステムと、変化に対応できるシステムとの違いを生む。
よくある質問
コンベア式移動ロボットと従来のコンベアシステムの主な違いは何ですか?
従来のコンベアシステムは固定された機械的な経路に依存するのに対し、コンベア移動ロボットは自律的な動きと搭載されたコンベアを組み合わせることで、材料の流れを動的に調整する。
コンベア式移動ロボットは大量生産に適していますか?
これらは、需要が変動する環境やレイアウト変更が頻繁に行われる環境に最適です。安定した大量処理ラインでは、従来型のコンベアの方が効率的な場合もあります。
コンベア式移動ロボットは、固定設備とのドッキングをどのように行うのでしょうか?
産業用コンベア移動ロボットは、高精度な位置決め、高さ調整、および位置合わせ制御機能を備えて設計されており、信頼性の高い自動材料搬送を実現します。
コンベア式移動ロボットは、既存のコンベアと並行して稼働できますか?
はい。多くのプロジェクトにおいて、コンベア移動ロボットは既存のコンベアシステムを補完し、固定インフラをすべて置き換えることなく柔軟性を向上させます。
コンベア式移動ロボットは、どのような産業に最も大きな恩恵をもたらすのでしょうか?
電子機器製造、自動車生産、一般製造業、および生産ラインにおける物流業務は、コンベア式移動ロボットの柔軟性と拡張性から最も大きな恩恵を受ける。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German