
ECサイトのフルフィルメントに自動化を導入するなら、ロボットが未来的な見た目だからという理由で導入するわけではありません。必要なのは、締め切り遅延やピッキングミスを減らし、繁忙期の混乱を交通渋滞に陥ることなく吸収できる倉庫を実現することです。そこでA電子商取引小売倉庫におけるGV 科学プロジェクトではなく、本格的な運用ツールとなる。
Eコマース倉庫 非常に特殊なプレッシャーが存在します。SKU数は増え続け、注文プロファイルはより細分化され、ピークは従来の流通環境よりも急激です。このような状況において、本当に問われるべきは「自動化すべきか?」ではなく、「モバイルロボットはどこで最も摩擦を軽減できるのか、そしてシステムが大規模化しても崩壊しないようにするために、その周辺には何が必要なのか?」ということです。
eコマースや小売倉庫がAGV(無人搬送車)とAMR(自律移動ロボット)を採用し続ける理由
よくある誤解として、主な動機は人件費削減だと思われがちです。人件費は確かに重要ですが、変化を促す最初の要因は通常、人件費ではありません。真の引き金となるのは変動性です。つまり、業務は平均的な日ではなく、月の中で最も業績の悪い日にこそ成果を上げなければならないのです。
注文量が急増すると、手作業によるピッキングは、歩き回って商品を探すだけの作業になってしまいます。商品搬送システム(GTP)は、ロボットが商品を作業者に届ける間、作業員を作業ステーションに留めておくことで、こうした無駄な動作を削減し、労働時間の大部分を占める「非生産的な移動距離」を短縮します。実際には、これによりプロセス規律も強化され、場当たり的な仕分け決定が減り、ランダムな混雑が緩和され、サイクルタイムの予測可能性が高まります。
これは制御上の問題でもある。Wesar社のAGV(無人搬送車)に関する知識ベースでは、リアルタイムでの可視性の欠如が繰り返し指摘されている。運用チームは資材の所在を把握できないことが多く、そのため対応が遅れたり、ストレス下でのスケジュール管理が混乱したりする。
移動ロボットは、配送管理レイヤーと倉庫管理ソフトウェアと組み合わせることで、動きをデータに変換し、データを意思決定へと変換する。

AGVがeコマースのフルフィルメントフロー全体で最も価値を生み出す場所
入荷から保管まで:「目に見えない遅延」を削減する
入荷作業は、パレットが到着してチェックインされるため、レポート上では効率的に見えることが多い。しかし、遅延の原因は通常、次のステップ、つまりパレットを受け取ってから実際にピッキング準備が整うまでの時間に隠れている。フォークリフト型の移動ロボットは、パレットの搬送や高所ラックでの作業向けに設計されており、保管速度やピッキングエリアへの安定した補充がボトルネックとなっている場合に有効だ。
ピッキング作業:ほとんどのプロジェクトが始まる理由
Eコマースにおけるピッキングはフルフィルメントの中核であり、最も予測可能な投資対効果(ROI)が最初に現れる部分です。そのため、商品から人へのピッキング方式やロボット支援によるゾーンピッキングが、検索結果や業界の議論で頻繁に取り上げられています。真のメリットは「ピッキング速度の向上」という見出しにあるのではなく、ピーク時におけるピッキング率の安定性向上にあります。これは、システムが歩行時間を短縮し、検索時間を減らし、人的要因によるばらつきを縮小するためです。
仕分け、梱包、出荷準備:混乱なく生産ラインへの供給を維持する
多くの現場では、ピッキングは全体の半分に過ぎないことに気づいています。ピッキングシステムが高速であっても、梱包ステーションへの供給が不足したり、出荷レーンが渋滞したりすると、システムが正常に機能しなくなる可能性があります。そのため、実用的な導入においては、ゾーン間の荷物の移送方法やワークステーションへの補充方法を考慮する必要があります。Wesarのナレッジベースでは、コンベア式移動ロボットは、大規模な設備改修を必要とせずにラインと梱包ステーションを接続する方法として紹介されており、既存設備の改修や段階的な導入に役立ちます。
戻り値処理:最初は静かな作業負荷だが、後々大きな負荷となる
返品処理は単に人件費の増加につながるだけでなく、データリスクも生み出します。仕分けミスのある返品は在庫精度を損ない、結果として在庫切れや顧客への注文キャンセルにつながります。モバイルロボットによるワークフローを導入することで、返品処理の経路を安定させ、完全に処理されないまま放置される「一時的な山積み」の数を減らすことができます。
商品から人へ、それとも人から商品へ:3つの運用上の真実に基づいて意思決定を行う
この決定はしばしば技術的な議論として捉えられがちですが、実際には履行に関する数学的な問題として扱う方が適切です。
まず、注文内容を確認しましょう。少量の注文が多く、ピッキング対象が1行または少数の品目である場合、歩行時間をなくしピッキング効率を高めることができるため、商品から人への搬送方式は魅力的な選択肢となります。注文内容が大型で、移動時間が制約要因とならない場合は、特に軽量ロボットによる搬送システムが活用されている場合は、人から商品への搬送方式も依然として有効です。
次に、SKU(在庫管理単位)の動向を見てみましょう。売れ筋商品が頻繁に変わる場合は、柔軟性が必要です。モバイルロボットは、需要の変化やレイアウトの調整が頻繁に行われる環境で優れた性能を発揮する傾向があります。なぜなら、建物を建て替えることなく、ロボットの台数を増やしたり、配送ルートを再割り当てしたりできるからです。
第三に、床面積ではなく混雑状況に注目しましょう。最高のパフォーマンスを阻害する最大の要因は「人手不足」ではなく、フローの崩壊です。カート、ピッキング作業員、補充作業員、出荷作業員などがすべて同じ通路を奪い合っている状態です。商品搬送システムを導入することで、通路の移動の大部分を人間から管理された車両群に移行させ、こうした通路の混雑を緩和できます。
ロボットの種類をeコマースの実情に合わせる(そして高額なミスマッチを回避する)
AGVは包括的な用語としてよく使われますが、実際的な問題は、どのような荷物を運搬するのか、そしてロボットはどのような判断を担うべきなのか、ということです。
Wesar社のAGV用語では、AGVは自律的なナビゲーションと搬送を担い、AMRはより自律的な経路計画と障害物回避を重視している。これらはどちらも、多様な要素が混在する動的な倉庫環境において重要となる。
適切なフォームファクターは、用途によって異なります。
潜在的移動ロボット:棚から人への移動と柔軟な内部輸送
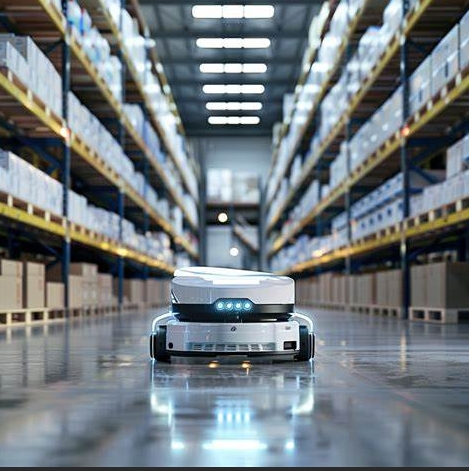
潜在型移動ロボットは、ラックやカートの下を移動してそれらを運搬するように設計されています。Wesarのナレッジベースでは、低姿勢、小回りの利く動作、SLAMやQRコードナビゲーションなどの迅速な展開オプションが強調されています。
eコマースにとってこれは重要な点です。なぜなら、このシステムはコンベアレーンを拡張するのではなく、ロボットや棚を追加することで規模を拡大できるからです。
Wesarの小売ソリューションページでは、215台の潜在型AMRを導入し、多段棚保管と注文最適化を実現した棚から人への搬送プロジェクトについて説明しており、保管容量が40%増加、手作業が50%削減、資材搬送効率が60%向上したと報告している。B2Bの購買担当者にとって重要なのは、単なる数字だけではなく、このソリューションがロボット単体の購入ではなく、ピッキングワークフロー全体を対象としたものであるという点だ。
カートン搬送ユニット:トートバッグやコンテナがあなたの世界の中心である場合
小型商品の配送においては、カートンやトートの移動が処理能力を左右します。Wesarのナレッジベースでは、CTU(カートン・トートユニット)はeコマースや小売業で一般的に使用されており、標準的なカートンやコンテナの移動、歩行距離の短縮、ピッキング精度の向上を目的として設計されていると説明されています。
これは、ピックが密集したゾーンで、ピックミスや無駄な動きに対処している場合に非常に効果的です。
フォークリフト型移動ロボット:パレット補充と保管作業の要
Eコマースの運営では、「最後の10メートル」のピッキング性能が「最初の100メートル」の補充管理に左右されることを忘れがちです。フォークリフト型移動ロボットは、パレットの取り扱いや高所ラックでの作業に適しており、安定した補充とスムーズなピークパフォーマンスを直接的にサポートします。
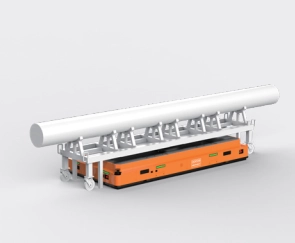
コンベア移動ロボット:施設を再建することなく、島々を繋ぐ
既存の生産ライン、梱包ステーション、または混合自動化システムを備えた成熟した倉庫では、移動式コンベアとの連携により、ゾーン間のフローを改善しながら、大規模な設備再設計の必要性を軽減できます。


規模の拡大を左右する要素:ソフトウェア、ディスパッチ、そしてデータループ
初めてロボットを購入する人の多くは、ロボットの仕様にばかり注目し、統合や調整の段階でプロジェクトの複雑さに驚くことになる。
移動ロボットには、優先順位の決定、タスクの割り当て、交通管理を行う制御層が必要です。そのため、AGV/AMR導入時には、車両管理とWMS(倉庫管理システム)との統合が重要な検討事項として常に挙げられます。WMSが在庫場所をリアルタイムで「信頼」していない場合、ロボットは高速で移動しても、間違ったものを配送してしまう可能性があります。
Wesarは、自社製品をロボットハードウェアとソフトウェアプラットフォームの組み合わせとして位置付けており、製品構成にはiWMS-1000やロボット制御システムなどが記載されています。購入者の視点からすると、要点は単純です。責任範囲を明確にしたいということです。タスクロジックは誰が担当するのか?例外処理は誰が担当するのか?WMSが変更された場合の統合テストは誰が担当するのか?
よくある故障モードとその「ロボットの問題」として顕在化する前に予防する方法
AGVプロジェクトが期待外れに終わる場合、それは通常、ロボットが運転できないからではなく、倉庫が従来の慣習から抜け出せないからである。
一つの失敗パターンは、補充方法をそのままにして、ピッキングシステムが魔法のように機能することを期待することです。補充が遅れると、ロボットは空の棚をより速く運ぶだけになります。もう一つの失敗パターンは、厳格なルールなしに「一時的なステージング」を許容することです。そのステージングが恒久的なものになると、精度が低下し、自動化レイヤーの信頼性が失われます。
Wesarのナレッジベースでは、手作業による配送は、注文が急増した際に、配送経路の不整合、スケジュールの混乱、配送エラーが発生しやすいと説明されている。これはまさに、eコマースのピーク時に起こりうる状況である。
予防策としては、設計段階で例外処理を定義することです。具体的には、通路遮断ロジック、課金戦略、仕掛品バッファルール、リアルタイムでの意思決定に対する明確な責任分担などが含まれます。
見積もりの正確性を保つために役立つ情報とは?
初回打ち合わせ後も安定した見積もりをご希望の場合は、平均処理量だけでなく、注文プロファイルとピーク時の状況についてご説明ください。積載単位(トート、カートン、パレットなど)と典型的な重量および寸法を明確にしていただくと、ロボットの種類とドッキング要件が決まる上で役立ちます。建物のレイアウトも重要です。通路幅、ラックの高さ、床の状態、そして通常、混雑が発生する場所などについてご説明ください。統合に関する要件も明確にする必要があります。どのWMSまたはERPがタスクをトリガーするか、各移動後に在庫状態をどのように確認するかなどを含めてください。例外処理を省略しないでください。エレベーターのロジック、ドア制御、混在交通ゾーン、または梱包ステーション付近での厳格な安全速度が必要な場合、見積もりは変更されます。最後に、現実的な導入期間と、導入中にシステムを稼働させ続ける必要があるかどうかをお知らせください。段階的な導入は、エンジニアリングと現場作業に影響します。ご希望であれば、見積依頼書のチェックリストをメールでお送りいたします。
株式会社ウェザーインテリジェンスについて
ウェサール・インテリジェンス株式会社 同社は、環境に配慮したインテリジェント物流ロボットを中心としたスマート倉庫ソリューションと、インテリジェント工場システムの設計・導入という2つの主要事業分野を持つ、ワンストップのインテリジェント工場ソリューションプロバイダーであると自社を説明しています。同社は、5,000㎡の生産施設と、配送およびサービスをサポートする技術専門家を含む100名以上の専門家チームを擁していると述べています。
eコマースや小売業のバイヤーにとって、これは重要な点です。なぜなら、「ロボット」だけが納品物となることはほとんどないからです。必要なのは、積載ユニットに適合するハードウェア、ピーク時の負荷状況下で作業をスケジュールするソフトウェア、そして倉庫の実情を予測可能な動作をするシステムへと変換できる導入チームです。Wesarが公開している小売業向けソリューションの事例(棚から作業員へのピッキングワークフローで215台の潜在型AMRを導入し、容量と処理能力の向上を測定可能)は、再現性が真の成果物となる大規模かつ高頻度なオペレーションにおける同社の経験を示しています。
結論
eコマース小売におけるAGV(無人搬送車) ロボットの最適化は、単なる機器購入ではなく、ワークフローの再設計として捉えることで最も効果を発揮します。成功するプロジェクトは、まず時間のロスが発生している箇所(歩行、混雑、補充の遅れ、ピッキングミスなど)を特定し、ピーク時にも安定した状態を維持できる制御されたフローを構築します。ロボットの種類と積載ユニットが一致し、ソフトウェアが移動と在庫状況の間のループを閉じ、例外処理が事前に設計されていれば、システムは不安定さを感じさせなくなります。そして、最高の意味で退屈に感じられるようになります。つまり、ただひたすらに稼働するようになるのです。
よくある質問
eコマース小売業界における最適なAGV(無人搬送車)の活用事例は何ですか?
最も効果的な活用例は、商品から作業者へのピッキング、高頻度出荷のためのトートバッグ/カートンの移動、パレットの補充と格納、そして混雑を防ぐゾーン間輸送です。多くの拠点では、ピッキングまたは補充フローから導入を開始します。これは、測定可能なスループットの向上を迅速に実現できるためです。
商品搬送システムは、eコマース倉庫におけるピッキング作業のパフォーマンスをどのように向上させるのでしょうか?
商品を人へ運ぶ方式では、ロボットが在庫を固定されたピッカーのところまで運び、移動時間を短縮し、大量出荷時のピッキング効率と精度を向上させます。最大のメリットは、通常、手作業による移動時間と混雑が急増するピーク時においても、安定したサービスを提供できることです。
小売店向け配送センターには、AGV(無人搬送車)とAMR(自動搬送車)のどちらを選ぶべきでしょうか?
それは、環境の動的な変化の度合いや、レイアウトや交通パターンが変化する頻度によって異なります。Wesar氏の用語では、AGVとAMRはどちらも輸送を自動化しますが、AMRはより自律的な経路計画と障害物処理を重視しており、複雑な混在交通区域で特に有効です。
AGVプロジェクトの正確な見積もりを取得するには、どのような情報を提供すればよいですか?
注文量とピーク時の挙動、SKU数と配置方法、積載単位の詳細(トート/カートン/パレット)、施設レイアウトの制約、目標スループット、WMS/ERPとの統合に関する期待事項を提示してください。通路の遮断、優先処理、人員共有ゾーンなど、例外事項を明確に定義すればするほど、最初の提案後に予期せぬ事態が発生する可能性は低くなります。
AGVプロジェクトが期待される投資対効果(ROI)を達成できない最も一般的な理由は何ですか?
最も一般的な原因は、在庫状況との連携が不十分であること、補充や出荷準備の習慣が変わっていないこと、例外ルールが不明確であること、そして車両管理のニーズを過小評価していることです。これらのギャップが存在する場合、ロボットは迅速に動作できるかもしれませんが、特に注文が急増した際には、既存のプロセス上の問題を悪化させる可能性があります。
移動ロボットには、優先順位の決定、タスクの割り当て、交通管理を行う制御層が必要です。そのため、AGV/AMR導入時には、車両管理とWMS(倉庫管理システム)との統合が重要な検討事項として常に挙げられます。WMSが在庫場所をリアルタイムで「信頼」していない場合、ロボットは高速で移動しても、間違ったものを配送してしまう可能性があります。
Wesarは、自社製品をロボットハードウェアとソフトウェアプラットフォームの組み合わせとして位置付けており、製品構成にはiWMS-1000やロボット制御システムなどが記載されています。購入者の視点からすると、要点は単純です。責任範囲を明確にしたいということです。タスクロジックは誰が担当するのか?例外処理は誰が担当するのか?WMSが変更された場合の統合テストは誰が担当するのか?
一つの失敗パターンは、補充方法をそのままにして、ピッキングシステムが魔法のように機能することを期待することです。補充が遅れると、ロボットは空の棚をより速く運ぶだけになります。もう一つの失敗パターンは、厳格なルールなしに「一時的なステージング」を許容することです。そのステージングが恒久的なものになると、精度が低下し、自動化レイヤーの信頼性が失われます。
Wesarのナレッジベースでは、手作業による配送は、注文が急増した際に、配送経路の不整合、スケジュールの混乱、配送エラーが発生しやすいと説明されている。これはまさに、eコマースのピーク時に起こりうる状況である。
予防策としては、設計段階で例外処理を定義することです。具体的には、通路遮断ロジック、課金戦略、仕掛品バッファルール、リアルタイムでの意思決定に対する明確な責任分担などが含まれます。
eコマースや小売業のバイヤーにとって、これは重要な点です。なぜなら、「ロボット」だけが納品物となることはほとんどないからです。必要なのは、積載ユニットに適合するハードウェア、ピーク時の負荷状況下で作業をスケジュールするソフトウェア、そして倉庫の実情を予測可能な動作をするシステムへと変換できる導入チームです。Wesarが公開している小売業向けソリューションの事例(棚から作業員へのピッキングワークフローで215台の潜在型AMRを導入し、容量と処理能力の向上を測定可能)は、再現性が真の成果物となる大規模かつ高頻度なオペレーションにおける同社の経験を示しています。










 Japanese
 English
 Russian
 Chinese
 Italian
 Korean
 Spanish
 Arabic
 French
 German