
Sistema de control de robot RCS-2000 Funciona como el centro de control que se encarga de la asignación de tareas, la programación de robots móviles autónomos (AMR) y la planificación de rutas para robots logísticos dentro de plantas y almacenes. Las flotas crecen habitualmente hasta incluir robots móviles que manejan carros, robots móviles con montacargas que gestionan la elevación y el apilamiento de palés, unidades de transferencia de cajas que desmontan cajas y robots móviles con cintas transportadoras que conectan las etapas del proceso. Cuando el número de vehículos alcanza las tres cifras y varios tipos comparten el mismo espacio, los controladores simples o los movimientos dirigidos por el operador comienzan a fallar: las rutas se cruzan, las tareas se acumulan de forma desigual y las estaciones clave permanecen inactivas a la espera de material.
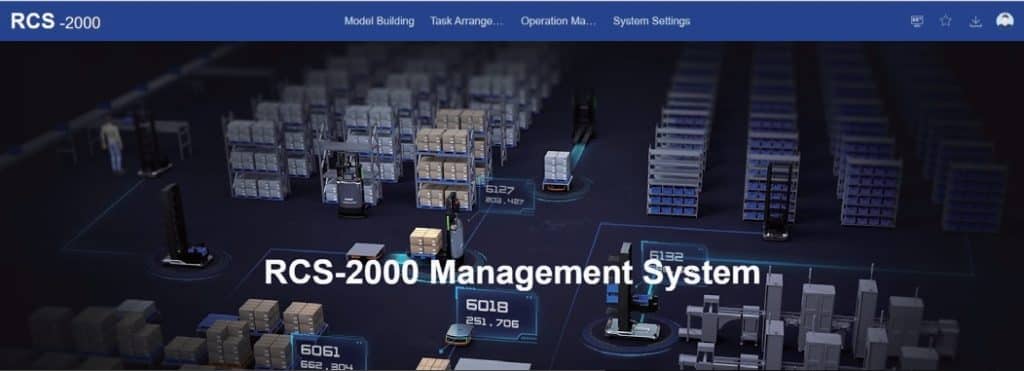
Los pasillos estrechos, las transferencias entre plantas, el almacenamiento en estanterías altas, las fluctuaciones de la demanda y la necesidad de sincronizar las acciones de los robots con las órdenes de producción o las directivas del WMS aumentan la complejidad. RCS-2000 gestiona estas condiciones admitiendo más de 1200 robots en un mismo mapa, gestionando hasta 1000 tareas por segundo y dando cabida a 300 modelos diferentes de AMR. Las flotas mixtas funcionan sin problemas: los LMR, FMR, CTU y CMR coordinan las transferencias y los movimientos de carga. La plataforma se conecta a puertas, ascensores y equipos periféricos para la gestión automatizada del tráfico, a la vez que proporciona monitorización de colas en tiempo real y resolución de incidencias.
Las secciones siguientes describen lo que RCS-2000 ofrece en el uso diario, sus capacidades principales, los patrones de implementación observados en la fabricación y la logística, los resultados tangibles de las instalaciones, los procedimientos de implementación y los factores prácticos a tener en cuenta al seleccionar un sistema de control para flotas en crecimiento.
¿Qué es un sistema de control de robots (RCS) y por qué es importante para las operaciones con AGV/AMR?
Sistemas de control de robots Forman la capa de coordinación que se sitúa por encima de los controladores de vehículos individuales. Reciben órdenes de plataformas WMS, MES o ERP, las dividen en movimientos ejecutables, asignan vehículos, calculan rutas y aplican las normas de tráfico. Sin una gestión eficaz, incluso los robots más avanzados acaban provocando congestión en zonas de mucho tráfico o dejando zonas sin cobertura durante los periodos de mayor demanda.
Los gestores de flotas básicos funcionan adecuadamente para grupos pequeños que siguen rutas fijas. Las plataformas como RCS-2000 se adaptan a grandes grupos, ajustan las rutas en tiempo real para evitar bloqueos y unifican flotas con tecnologías de guiado variables (láser, visión, magnética o híbridas). La integración con el hardware de las instalaciones convierte los planos estáticos en sistemas dinámicos: las puertas de acceso se activan automáticamente, los ascensores reciben las llamadas en la secuencia correcta y las reglas de interconexión evitan bloqueos.
Los almacenes inteligentes, vinculados a la rápida gestión de pedidos, dependen de un sistema RCS eficiente para reducir los tiempos de espera, distribuir la carga de trabajo de manera uniforme entre los vehículos y garantizar un suministro ininterrumpido de materiales a las líneas de producción. Las instalaciones demuestran habitualmente una puntualidad de entrega fiable incluso con cargas variables, una reducción de los desplazamientos en vacío y una mayor autonomía de la batería gracias a una mejor gestión de las colas de tareas.
Características principales del sistema de control de robots RCS-2000
El RCS-2000 se distingue en varios aspectos que influyen en el rendimiento y la fiabilidad durante los periodos de máxima actividad.
Planificación y asignación de tareas en clústeres a gran escala
Un solo mapa gestiona más de 1200 robots. La asignación de tareas alcanza los 1000 robots móviles autónomos (AMR) por segundo. En entornos que abastecen múltiples líneas de ensamblaje automotriz o distribuyen componentes electrónicos a gran velocidad, esta tasa de despacho evita la formación de colas. La priorización gestiona las tareas urgentes a la vez que mantiene el equilibrio en los flujos rutinarios para garantizar el suministro a los puntos críticos.
Coordinación de robots de tipo mixto (LMR, FMR, CTU, CMR)
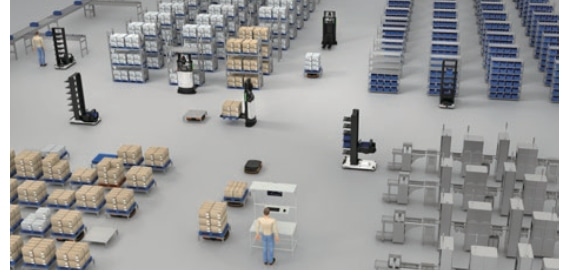
El sistema admite 300 modelos AMR. Diferentes clases operan conjuntamente: un LMR posiciona un carro en una estación de transferencia, un FMR eleva el palé para su colocación en altura y una CTU procesa las cajas más adelante en la línea. Esta capacidad se adapta a diseños en capas: distancias horizontales extendidas combinadas con almacenamiento vertical o movimiento entre plantas. Las transferencias se mantienen uniformes, reduciendo los puntos de contacto manual.
Planificación avanzada de rutas y gestión del tráfico
La generación de rutas anticipa la congestión y realiza ajustes sobre la marcha. El modo de transporte continuo enlaza tareas sucesivas, por lo que los vehículos rara vez viajan vacíos. La lógica de tráfico prioriza las incorporaciones, mientras que las correcciones en tiempo real desvían el tráfico para evitar problemas temporales como equipos de mantenimiento o derrames. El resultado es un mayor número de desplazamientos por hora y una menor energía consumida en desvíos.
Monitorización en tiempo real, visualización y gestión de excepciones.
Las interfaces de operador muestran la posición de los vehículos, el progreso de las tareas, el estado de las colas y los indicadores de rendimiento en formato 3D. Los puntos de congestión, como la acumulación de vehículos en un paso estrecho, se destacan de inmediato, lo que permite reasignaciones o anulaciones rápidas. El seguimiento estadístico registra los patrones de rendimiento, los índices de inactividad y las tendencias de excepciones, lo que contribuye a la optimización de los procesos. La detección de excepciones identifica con antelación la batería baja, los problemas con los sensores o las desviaciones de ruta para limitar las paradas inesperadas.
Aplicaciones prácticas: RCS-2000 en fabricación y logística.
Los despliegues sobre el terreno demuestran cómo el RCS-2000 gestiona diferentes perfiles operativos.
Flotas a gran escala en plantas de automoción y electrónica
Una planta de vehículos de nueva energía opera más de 1100 robots móviles autónomos (AMR) multimodelo en una sola planta, con espacio limitado y estrictos requisitos de tiempo para la entrega de piezas a las estaciones de ensamblaje. El sistema RCS-2000 ofrece la programación de clústeres ultragrandes y el transporte sucesivo necesarios para un rendimiento puntual, manteniendo la precisión de los pedidos mediante algoritmos secuenciados. Las plantas de fabricación de productos electrónicos utilizan flotas mixtas similares para la entrada de componentes y la salida de productos terminados, coordinando diversos métodos de navegación en zonas compartidas sin conflictos.
Integración de almacenes y líneas de producción
Los traslados entre varios pisos y a larga distancia dependen de controles de ascensores y puertas interconectados. El sistema RCS-2000 secuencia la llegada de los robots a los ascensores para reducir los tiempos de espera. En sistemas de estanterías multinivel, los robots móviles de piso (FMR) se encargan del almacenamiento en altura, mientras que los robots móviles de piso (LMR) gestionan la distribución a nivel del suelo, todo coordinado centralmente. Las líneas de producción reciben llegadas de materiales programadas, lo que disminuye la necesidad de grandes búferes.
Escenarios de logística de alto rendimiento y bienes de consumo de alta rotación
Las operaciones de bienes de consumo de alta rotación gestionan picos de demanda y ciclos de producción cortos. El sistema RCS-2000 permite la implementación por fases de las zonas, de modo que el crecimiento se mantiene sin interrumpir los flujos actuales. Durante los periodos de máxima entrada y salida, se utilizan unidades de clasificación de cajas (CTU) para la clasificación de cajas y máquinas de clasificación de palés (FMR) para la agrupación de palés, lo que garantiza el rendimiento durante los picos estacionales.
Beneficios y retorno de la inversión al implementar RCS-2000 para su flota.
Los resultados se manifiestan en diversas capas operativas. El rendimiento suele duplicarse en áreas con espacio limitado gracias a una optimización de rutas y menores periodos de inactividad. La mano de obra relacionada con el transporte disminuye entre un 50 % y un 60 % en casos típicos, ya que el personal se dedica a la monitorización y la gestión de incidencias. Los errores de secuencia se reducen porque los algoritmos preservan la integridad del orden y la visualización detecta los problemas rápidamente.
La eficiencia del espacio aumenta gracias al acceso multinivel y la optimización de tareas, lo que a veces permite liberar áreas considerables. Los datos recopilados facilitan la toma de decisiones: identificar zonas de baja actividad, ajustar el tamaño de la flota o priorizar las tareas. El consumo de energía disminuye con menos trayectos en vacío y secuencias de carga planificadas.
La recuperación de la inversión suele producirse entre 18 y 36 meses después, gracias a la reducción de los costes laborales, la ampliación de la capacidad sin necesidad de nuevas instalaciones y la disminución de los daños derivados de un posicionamiento preciso. En entornos de alta rotación o de alto valor, los ciclos de materiales más rápidos reducen notablemente los costes de mantenimiento de inventario.
Cómo implementar RCS-2000: Guía paso a paso y consejos de integración.
El proceso comienza con un estudio detallado del sitio: se registran las rutas de materiales actuales, los tipos de robots y las ubicaciones de integración. Se crean mapas digitales utilizando herramientas de modelado eficientes. Se establecen conexiones con WMS/MES a través de API estándar para la recepción de pedidos y la generación de informes de estado.
La implementación por fases minimiza el riesgo: comience en una zona, como la recepción de materia prima, confirme la ejecución de la tarea y luego extiéndala gradualmente. Las conexiones de los ascensores y el hardware de acceso requieren pruebas tempranas. La capacitación hace hincapié en el funcionamiento del panel de control y las respuestas a excepciones comunes.
La optimización de trayectorias en áreas densas durante las fases iniciales suele requerir los ajustes más complejos; las capacidades de simulación ayudan a anticipar problemas. La verificación de compatibilidad con los sistemas existentes evita cambios de última hora. Wesar ofrece soporte integral, desde la consultoría inicial hasta la puesta en marcha en campo y el servicio continuo.
Wesar Intelligence Co., Ltd.: Ofreciendo soluciones AGV a medida.
Compañía de Inteligencia Wesar, Ltd.Con sede en Suzhou, Jiangsu, China, aporta casi veinte años de experiencia en sistemas de fábrica inteligente y almacenamiento inteligente. Desde una planta de producción de 5000 m², un equipo de más de 100 personas —incluidos 35 técnicos de producción y 26 especialistas técnicos— gestiona la gama completa de servicios: consultoría, desarrollo de software, fabricación de equipos, instalación in situ, ejecución de proyectos y mantenimiento posventa. La gama incluye el Robot Móvil con Carretilla Elevadora (FMR) para el manejo de palés pesados, el Robot Móvil Latente (LMR) para el movimiento bajo carros, la Unidad de Transferencia de Cajas (CTU) para la clasificación de cajas, el Robot Móvil de Alta Resistencia (HMR), el Robot Móvil con Cinta Transportadora (CMR) y el Robot Móvil Colaborativo (MCR). El RCS-2000 se integra perfectamente con estos modelos, proporcionando la precisión, las características de seguridad y la escalabilidad necesarias para aplicaciones en los sectores farmacéutico, químico, automotriz, electrónico y de logística general.
Conclusión
Sistema de control de robot RCS-2000 Se optimiza la coordinación de flotas para operaciones de AGV/AMR a gran escala mediante la distribución rápida de tareas, la compatibilidad con diferentes tipos de robots, el enrutamiento proactivo y una visibilidad operativa detallada. Las plantas de fabricación y los almacenes experimentan flujos de materiales más fiables, menos interrupciones, mayores tasas de movimiento y mejoras de procesos basadas en datos. A medida que aumenta el número de robots y los flujos de trabajo se vuelven más exigentes, una plataforma de control sólida se convierte en un requisito fundamental para mantener la eficiencia y la consistencia. Las evaluaciones de las condiciones específicas de cada planta en función de estas capacidades suelen indicar claramente las líneas de implementación.
Preguntas frecuentes
¿Cuál es el tamaño máximo de flota que admite el sistema de control de robots RCS-2000?
El sistema RCS-2000 admite hasta 1200 o más robots en un solo mapa, adaptándose a la escala que se encuentra en grandes instalaciones automotrices o centros de distribución de alto volumen.
¿Cómo gestiona RCS-2000 la mezcla de vehículos guiados automáticamente (AGV) y robots móviles autónomos (AMR) en un mismo almacén?
Gestiona 300 modelos diferentes y coordina transiciones fluidas entre tipos como LMR, FMR, CTU y CMR, lo que permite un rendimiento unificado en entornos con múltiples robots.
¿Puede RCS-2000 integrarse con los sistemas WMS o MES existentes?
La integración se lleva a cabo mediante API que se conectan a plataformas WMS, MES, ERP y de producción para el procesamiento de pedidos, la retroalimentación del estado y la sincronización logística completa.
¿Cuáles son las principales ventajas de RCS-2000 para las operaciones de almacenes inteligentes a gran escala?
Asigna hasta 1000 tareas por segundo a los robots móviles autónomos (AMR), minimiza el tiempo de inactividad con una planificación de rutas avanzada, ofrece visualización 3D en tiempo real para la resolución inmediata de problemas y aumenta el rendimiento general al tiempo que reduce la mano de obra y los índices de error.
¿Cuánto tiempo suele tardar la implementación de RCS-2000 en una planta de fabricación?
Las implementaciones por fases, que abarcan el mapeo del sitio, la integración del sistema, el despliegue zona por zona y el ajuste final, suelen alcanzar el estado operativo en cuestión de meses, y el rendimiento máximo surge después de los ciclos de optimización.










 Spanish
 English
 Russian
 Chinese
 Japanese
 Italian
 Korean
 Arabic
 French
 German